Курсовая работа (т): Автомобиль с четырёхтактным двигателем внутреннего сгорания
Для определения значения движущих сил для всех рассматриваемых положений
механизма, необходимо произвести графическую обработку индикаторной диаграммы.
Давление рi (МПа) на поршень в i-том положении определим путем измерения
соответствующей ординаты y в мм на диаграмме с учетом масштабного коэффициента
давлений mp=0,025 МПа/мм.
рi=mpЧyi (32)
Движущая сила, действующая на поршень Fi, Н будет равна:
= рiЧpЧD2/4, (33)
где D - диаметр поршня, мм.
Результаты расчета сведены в таблицу №2. Знак (+) показывает, что сила направлена вверх.
По результатам таблицы №2 строим диаграмму движущих сил F∂=F∂(ц)
в масштабе мF=22608/125=180,86 Н/мм
.2 Силовой расчет группы Ассура второго класса
Для выполнения силового расчёта необходимо знать значения сил, действующих на звенья механизма: силы тяжести, движущие силы и силы инерции этих звеньев. Силовой расчёт будем вести для второго положения кривошипно-ползунного механизма. От механизма, начиная с исполнительного звена (ползуна), отсоединяется группа Ассура, а точки разрыва этой группы заменяются реакциями.
.2.1 Определение сил инерции
Модули сил инерции звеньев определяем по формуле:
Фi=miЧai (34)
где mi-масса i-го звена, кг;ускорение центра масс i-го звена, м/с2 .
Подставив числовые значения, получим:
Фս2=1,73·746,55= 1291,53 Н;
Фս3=0,519Ч393,69=204,32 Н
Направления сил инерции противоположны направлениям соответствующих ускорений. Направление момента сил инерции противоположно угловому ускорению шатуна e2. Момент сил инерции шатуна определяется по формуле:
Ф2=IS2Чe2 (35)
Ф2=0,00880Ч5159,18= 45,4 НЧм
Систему сил инерции шатуна, т.е. главный вектор сил инерции Ф2,
приложенный в центре масс, и момент сил инерции МФ2 относительно центра масс,
приводим к одной силе Ф2 приложенной в некоторой точке K. Расстояние между
линиями действия силы инерции и приведенной силой вычисляется по формуле:
 (36)
=45,4/1291,53Ч 0,00054= 65 мм
Направление
приведенной силы совпадает с направлением силы инерции, а направление момента
приведенной силы относительно точки S2 совпадает с направлением момента MФ2.
.2.2 Определение сил тяжести
Силы тяжести определяем по формуле:
=miЧ
g (37)
где mi-масса i-го звена , g-ускорение силы тяжести.
Подставив
числовые значения, получим:=1,73Ч9,81=16,97 Н;=0,519Ч9,81=5,09 Н.
.2.3 Определение реакций в кинематических парах
Определение реакций в кинематических парах начинаем с рассмотрения равновесия группы Ассура (2-3).
На звенья этой группы действуют силы: движущая сила Fд, силы тяжести G3, G2, результирующие силы инерции Ф3, Ф2, реакция R03, заменяющая действие стойки 0 на ползун 3 и реакция R12 заменяющая действие кривошипа 1 на шатун 2.
Силы,
приложенные в точке B, приводим к одной силе F3.Величину этой силы определяем
по формуле:
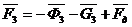 (38)
= - 204,32 - 5,09 + 11455=11245,59 Н
Знак (+) показывает, что сила F3 направлена вверх.
Условие
равновесия группы (2-3) выражается следующим образом:
 +
 +
 +
 +
 =0 (39)
Реакцию R12 раскладываем на две составляющие: R - действующая вдоль оси звена AB и R - перпендикулярно звену AB.
Составляющую R определяем из уравнения суммы моментов всех внешних сил относительно точки B, действующих на шатун AB.
Применительно к рассматриваемой схеме механизма это уравнение можно записать так:
Ч
l2-Ф2Чh1-G2Чh2=0 (40)
откуда
=(Ф2Чh1+G2Чh2)/l2 (41)
= (1291,53Ч250+16,97Ч42)/320= 1011,23 Н.
План сил (42) строим в масштабе: mF=11245,59/160=70,28 Н/мм.ф12=1011,23/70,28=14 мм; F3+G2=(11245,59+16,97)/70,28=160 мм; Ф2=1291,53/70,28=18 мм.
Из произвольной точки Р последовательно откладываем вектора R , F3+G2, Ф2. Через конечную точку вектора Ф2 проводим линию действия реакции R03 , а через начальную точку вектора R - линию действия силы R . Получим точку пересечения. Соединив конечную точку вектора Ф2 с точкой пересечения, получим вектор R03. Соединив точку пересечения с конечной точкой вектора R , получим вектор R12. Умножив соответствующие длины на масштабный коэффициент, получим:R03=31Ч70,28=-2178,68H; R12=155Ч70,28=10893,4H; R =156Ч70,28=10963,68Н
По результатам расчета программы ТММ1 строим годограф реакции R12 в масштабе mR= 20018,02/150=133,45 Н/мм.
Если в каждом из двенадцати положений ползуна отложить вектор R03 и соединить их конечные точки плавной кривой, то получим годограф реакции R03.
По результатам расчета программы ТММ1 строим годограф реакции R03=R03(SB) в масштабе mR=2259,74/70=32,28Н/мм, mS=0,174/320=0,00054 м/мм.
Реакция
R32 в паре шатун - ползун определяем из условия равновесия ползуна:
 +
 +
 =0 (42)
и
равенства:
 (43)
или
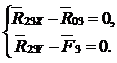 (44)
Тогда
X =R03 =-2178,68 H,Y =F3 =11245,59 H;
32=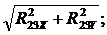 (45)
= =11454,69 Н=11454,69 Н
По
результатам расчета программы ТММ1 строим диаграмму реакции R32=R32(j1) в
масштабе: mR=21948,57/190= 115,52 Н/мм.
.3
Силовой расчет механизма 1 класса
К кривошипу приложена сила тяжести G1, известная реакция . Неизвестная по значению и направлению реакция R01 .
Чтобы кривошип мог совершать вращение по заданному закону, к нему со стороны отделенной части машинного агрегата должна быть приложена реактивная нагрузка в виде уравновешивающей силы Fy.
Допустим,
что неизвестная по модулю уравновешивающая сила приложена перпендикулярно
кривошипу в точке А.
.3.1 Определение сил тяжести
Силу тяжести кривошипа определяем по формуле:
=m1Чg (46)
где
m1 - масса кривошипа;- ускорение силы тяжести.=3,46Ч9,81=33,94 Н;
.3.2 Определение реакций в кинематических парах
Реакция
R01 в паре кривошип-стойка и уравновешивающий момент My определяем из условия
равновесия кривошипа ОА:
 =0 (47)
Силу Fy находим из условия:
Ч
l1 -R21Чh3=0 (48)
Откуда =R21Чh3/l1 (49)
=10893,4Ч71/74=10451,77Н
План сил строим в масштабе: mF=10893,4/100=108,93 Н/мм.=10893,4/108,93=100 мм; G1=33,94/108,93=0,3 мм.
Из произвольной точки последовательно откладываем вектора R21, G1. Соединив конечную точку вектора G1 с начальной точкой вектора R21, получим вектор R01. Отложив из конца вектора G1 линию действия силы Rn01, а из начала вектора R21 линию действия силы Rф01, получим точку пересечения этих линий. Соединив начальную точку вектора R21 с точкой пересечения, получим вектор Rф01.. Соединив конечную точку вектора G1 с точкой пересечения, получим вектор Rn01. Умножив полученную длину на масштабный коэффициент, получим: R01=108,93*100 =10893 Н, Rф01=108,93*=10524,48 Н, Rn01=108,93* =2740,75 Н .
По результатам расчета программы ТММ1 строим диаграмму реакции R01=R01(j1 ) в масштабе mR=мR03 =21948,57/190= 115,52Н/мм.
Уравновешивающий момент My определяется по формуле:
=FyЧl1 (50)
=10451,77Ч0,04=418,07НЧм
По
результатам расчета программы ТММ1 строим диаграмму уравновешивающего момента
Mу=Mу(j1 ) в масштабе: mM=423,98/75=5,65 НЧм/мм.
.4
Рычаг Жуковского
С целью проверки правильности силового расчета механизма уравновешивающий момент My определяем с помощью рычага Жуковского.
На план скоростей, предварительно повёрнутый на 90 градусов вокруг полюса, в соответствующие точки переносим все заданные силы, включая силы инерции и уравновешиващую силу Fy. Из условия равновесия плана скоростей, как рычага, определяем уравновешивающую силу Fy, прикладывая ее в точке a, считая ее как бы приложенной в точке A кривошипа, и направляем перпендикулярно линии кривошипа ОА.
Таким образом:
Откуда:
Fy=(Ф2Чh4+G2Чh5-F ЧPb) /Pa (52)
=( 1291,53Ч16+ 16,97Ч63 - 11245,59Ч98 )/100=10803,34 Н
Определяем величину уравновешивающего момента:
=F Чl (53)
=10803,34Ч0,04=432,13
НЧм
Таблица № 3 Относительная погрешность вычислений
|
Метод расчета |
Параметр |
Значение в положении №2 |
Значение по результатам расчета программы ТММ1 |
Относительная погрешность, % |
|
Метод планов |
R12, Н |
10893,4 |
10883,25 |
0,09 |
|
|
R03, Н |
-2178,68 |
-2259,74 |
3,6 |
|
|
R32, Н |
11454,69 |
11451,1 |
0,03 |
|
|
R01, Н |
10893 |
10850,78 |
0,4 |
|
|
My, Нм |
418,07 |
423,98 |
1,4 |
|
Рычаг Жуковского |
My, Нм |
432,13 |
423,98 |
1,9 |
4. Динамический расчет
.1 Определение приведенных моментов сил
Приведенный момент движущих сил М , приложенный к звену приведения,
определяется из условия равенства мгновенных мощностей. Мощность, развиваемая М
, равна сумме мощностей, развиваемых силами и моментами сил, действующих на
звенья машинного агрегата. Так, для кривошипно-ползунного механизма с
вертикальным движением ползуна, когда в качестве звена приведения принимается
вал кривошипа, приведенный момент движущих сил и сил тяжести равен:
М =(F ЧV Чcos(F ^VB)+G ЧV Чcos(G ^V )+
+G ЧV Чcos(G ^V ))/(-w) (54)
После подстановки числовых данных получим:
М =(11455Ч6,2Ч1+5,09Ч6,2Ч1+16,97Ч6,14Ч0,631)/(-160)=-444,49 НЧм
Приведенный момент сил сопротивления M в дальнейшем предполагается постоянным по величине, т. е. M =const, и находится из условия равенства работ движущих сил и сил сопротивления за цикл установившегося движения.
По распечатке ТММ1 строим диаграмму M =M (ц) приведенных моментов
движущих сил и сил тяжести в функции угла поворота j звена приведения.
Принимаем масштаб моментов равным mM=423,98/75=5,65 НЧм/мм, а масштаб углов
поворота звена приведения: mj=0,021 рад/мм. Находим масштабный коэффициент
работ: mA=630,68/112=5,6 Дж/мм
.2 Определение кинетической энергии звеньев
Вычитая из ординат диаграммы Aд=Aд(j) соответствующие ординаты диаграммы Aс=Aс(j), и откладывая разность на соответствующих ординатах, получаем график DT=DT(j) масштаб диаграммы mT =442,82/79=5,6Дж/мм.
Определяем приращения кинетической энергии всей машины вместе с маховиком
=Aдi - Aci (55)
=-348,95+81,91=-267,04Дж
Кинетическую энергию звеньев механизма определяем по формуле:
 =(m2×V
 )/2+(m3×V
 )/2+(IS2×w
 )/2 (56)
=(1,73Ч6,142)/2+(0,519Ч6,22)/2+(0,0088Ч18,882)/2=44,15 Дж
Приведенный момент инерции определяем по формуле:
=2ЧT / w (57)
=2Ч44,15/1602=0,0034495 кгЧм2
Изменение кинетической энергии звеньев машинного агрегата с постоянным приведенным моментом инерции, Дж,
=DTi- T (58)
=-267,04-44,15=-311,19 Дж
По результатам расчёта программы ТММ1 строим диаграммы DT=DT(j),
(II)=
T(II)(j), DT(I)=DT(I)(j) в масштабе mDT2 = 46,06/8,2=5,6Дж/мм. мDТ1=478,81/85=5,6
Дж/мм.
Далее определяются минимальные DT и максимальное DT значение из массива DT , а затем максимальное изменение кинетической энергии звеньев с постоянным приведенным моментом инерции, Дж,
=DT -DT (59)
=478,81-21,14=457,67
Дж
.3
Определение момента инерции маховика
Приведенный
постоянный момент инерции звеньев машинного агрегата, необходимый для
обеспечения требуемой неравномерности движения:
.4
Определение закона движения звена приведения
Для определения истинного значения угловой скорости звена приведения w вычисляются средние значения изменения кинетической энергии:
=(DT +DT )/2, (60)
=(__)/2=___ Дж
и среднее значение кинетической энергии звеньев с постоянным приведенным моментом инерции:
= I Чw /2 (61)
=__Ч__/2=___ Дж
Определяем кинетическую энергию:
 =
T
 -DT+
DT
 , (62)