Курсовая работа (т): Автомобиль с четырёхтактным двигателем внутреннего сгорания
Автомобиль с четырёхтактным двигателем внутреннего сгорания
ФЕДЕРАЛЬНОЕ АГЕНТСТВО ПО ОБРАЗОВАНИЮ
ГОСУДАРСТВЕННОЕ ОБРАЗОВАТЕЛЬНОЕ УЧРЕЖДЕНИЕ
ВЫСШЕГО ПРОФЕССИОНАЛЬНОГО ОБРАЗОВАНИЯ
САМАРСКИЙ ГОСУДАРСТВЕННЫЙ ТЕХНИЧЕСКИЙ УНИВЕРСИТЕТ
Кафедра
«Механика»
Расчетно-пояснительная записка
к курсовой работе по
теории машин и механизмов
на тему
«Автомобиль с четырёхтактным двигателем внутреннего сгорания»
Задание 9 вариант 7
Выполнил
студент гр. 2 - НТФ - 2 Дмитриев Е.М
Руководитель:
Довнар Л.А
Самара 2014 г.
Содержание
Введение
.Структурный анализ механизма
. Кинематический анализ механизма
.1 Кинематический синтез кривошипно-ползунного механизма
.2 План положений
.3 Планы скоростей и ускорений
.3.1 План скоростей
.3.2 План ускорений
.4 Кинематические диаграммы
. Силовой расчет
.1 Обработка индикаторной диаграммы
.2 Силовой расчёт группы Ассура второго класса
.2.1 Определение сил инерции
.2.2 Определение сил тяжести
.2.3 Определение реакций в кинематических парах
.3 Силовой расчёт механизма I класса
.3.1 Определение силы тяжести
.3.2 Определение реакций в кинематических парах
.4 Рычаг Жуковского
. Динамический расчет
.1 Определение приведенных моментов сил
.2 Определение кинетической энергии звеньев
.3 Определение момента инерции маховика
.4 Определение закона движения звена приведения
.5 Определение основных параметров маховика
Результаты расчётов по программе ТММ1
Список литературы
Введение
Целью данной курсовой работы является проектирование и исследование
механизма «Автомобиль с четырёхтактным двигателем внутреннего сгорания».
. Структурный анализ механизма
Кривошипно-ползунный механизм состоит из четырех звеньев:
- стойка,
- кривошип,
- шатун,
- ползун.
Также имеются четыре кинематические пары:- стойка 0-кривошип OA;- кривошип OA-шатун AB;- шатун AB-ползун B;- ползун B-стойка 0., II и III являются вращательными парами;- поступательная пара.
Все кинематические пары являются низшими, т.е. pнп=4, pвп=0.
Степень подвижности механизма определяется по формуле Чебышева:
=3Чn-2pнп-pвп (1)
где n - число подвижных звеньев, n =3нп - число низших пар,вп - число высших пар.=3Ч3 - 2Ч4 - 0 = 1
По классификации И.И. Артоболевского данный механизм состоит из механизма
I класса (стойка 0-кривошип OA) и структурной группы II класса второго порядка
(шатун AB-ползун B). Из этого следует, что механизм является механизмом II
класса.
. Кинематический анализ механизма
.1 Кинематический синтез кривошипно-ползунного механизма
Первоочередной задачей проектирования кривошипно-ползунного механизма является его синтез, т. е. определение размеров звеньев по некоторым первоначально заданным параметрам.
Ход ползуна S =0,08 м.
Эксцентриситет равен e =0
Максимальный угол давления между шатуном и кривошипом И =13°
Отношение длины кривошипа к длине шатуна l = l1/l2 находим из DAOB:
=l1/l2=tg И = 0,23 (2)
Длину кривошипа l1 определяем из рассмотрения двух крайних положений механизма, определяющих ход ползуна S:
=OB1-OB2=(l1+l2)-(l2-l1)=2l1, (3)
Откуда
=S/2, (4)
=0,08/2=0,04 м.
Длина шатуна:
=l1/l, (5)
=0,04/0,23=0,174 м.
Расстояние от точки А до центра масс S2 шатуна
=0,35Чl2, (6)
=0,35Ч0,174=0,06 м.
Угловая скорость кривошипа w
=160 c-1 (7)
.2 План положений
План положений - это графическое изображение механизма в n последовательных положениях в пределах одного цикла. План строим в двенадцати положениях, равностоящих по углу поворота кривошипа. Причем все положения нумеруем в направлении вращения кривошипа w . Положения остальных звеньев находим путем засечек. За нулевое (начальное) положение принимаем крайнее положение, при котором ползун наиболее удален от кривошипного вала (начало работы хода). Начальное положение кривошипа задается углом j0, отсчитанным от положительного направления горизонтальной оси кривошипного вала против часовой стрелки. Для данного механизма j0=р/2 рад. Кривая, последовательно соединяющая центры S , S , S …S масс шатуна в различных его положениях, будет траекторией точки S2.
Выбираем масштабный коэффициент длин ml:
=l1/OA (7)
где l1-действительная длина кривошипа, м;изображающий её отрезок на плане положений, мм.=0,04/74=0,00054 м/мм.
Отрезок AB, изображающий длину шатуна l2 на плане положений, будет:
=l2/ml (8)
=0,174/0,00054=320 мм.
Расстояние от точки А до центра масс S2 шатуна на плане положений:
=l3/ml (9)
=0,06/0,00054=111 мм.
Вычерчиваем индикаторную диаграмму в том же масштабе перемещения ms=0,00108 м/мм, что и план положений механизма. Выбираем масштабный коэффициент давления:
=рmax/Lp (10)
где рmax - максимальное давление в поршне, МПа.- отрезок, изображающий на
индикаторной диаграмме рmax , мм.=5/200= 0,025 МПа/мм. 6
.3 Планы скоростей и ускорений
План положений строим в двенадцати положениях, равностоящих по углу
поворота кривошипа. Причем все положения нумеруем в направлении вращения
кривошипа w . Положения остальных звеньев находим путем засечек. За нулевое
(начальное) положение принимаем крайнее положение, при котором ползун наиболее
удален от кривошипного вала (начало работы хода). Начальное положение кривошипа
задается углом j0, отсчитанным от положительного направления горизонтальной оси
кривошипного вала против часовой стрелки. Для данного механизма j0=__ рад.
Кривая, последовательно соединяющая центры S , S , S …S масс шатуна в
различных его положениях, будет траекторией точки S2.
.3.1 План скоростей
Скорость точки А находим по формуле:
=w1Чl1 (11)
где w1 - угловая скорость кривошипа, с-1.- длина кривошипа, м.=160Ч0,04=6,4 м/с
Выбираем масштабный коэффициент плана скоростей mV:
=VA/Pa (12)
где VA- скорость точки A, м/с;изображающий ее отрезок на плане скоростей, мм.=6,4/100=0,064(м/с)/мм.
Из полюса P в направлении вращения кривошипа перпендикулярно к OA откладываем отрезок Pa, изображающий вектор скорости точки A, длиной 100 мм.
Определяем скорость точки В:
= A+ BA (13)
где BA- вектор скорости точки B при ее вращательном движении относительно точки A и перпендикулярен к звену AB.
Далее на плане скоростей из точки а проводим прямую перпендикулярно звену AB до пересечения с линией действия скорости точки B (направления движения ползуна). Полученный отрезок Pb=98 мм, является вектором абсолютной скорости точки B, а отрезок ab=51мм, - вектором скорости точки В относительно точки А.
Тогда
=PbЧmV (14)
=98Ч0,064=6,27 м/c;
=abЧmV (15)
=51Ч0,064=3,26 м/с.
Скорость точки S2 находим из условия подобия:
/ab=AS2/AB (16)
Откуда
=(AS2/AB)Чab (17)
=(0,06/0,174)Ч51=17 мм.
Соединив точку S2 с полюсом P, получим отрезок, изображающий вектор скорости точки S2, т.е. Ps2=96 мм.
Тогда
=Ps2ЧmV (18)
=96Ч0,064=6,14 м/с.
Исходя из результатов расчета программы ТММ1, из произвольной точки отложить вектор VS2 для всех двенадцати положений и соединив их концы плавной кривой, получим годограф скорости точки S2. Угловую скорость шатуна AB определяем по формуле:
=VBA/l2 (19)
=3,26/0,174=18,73 c-1.
.3.2 План ускорений
Находим нормальное ускорение точки A:
=w Чl1 (20)
=1602Ч0,04=1024 м/с2.
Выбираем масштабный коэффициент плана ускорений ma:
=aA/Pa (21)
где aA - нормальное ускорение точки A, м/с2;- отрезок, изображающий его на плане ускорений, мм.=1024/75=13,65 (м/с2)/мм.
Из полюса P откладываем отрезок Pa =75 мм, являющийся вектором нормального ускорения точки A кривошипа, который направлен к центру вращения кривошипа.
Определяем ускорение точки B:
 (22)
где
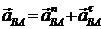 - вектор ускорения точки B при вращательном движении
относительно точки A.
Определяем ускорение a :=V /l2 (23)
=3,262/0,174=61 м/c2.
На плане ускорений из точки a проводим прямую, параллельно звену AB и откладываем на ней в направлении от точки B к точке A отрезок an, представляющий собой нормальную компоненту ускорения a в масштабе ma.
=a /ma (24)
=61/13,65=5 мм.
Из точки n проводим прямую перпендикулярную звену AB до пересечения с линией действия ускорения точки B (ползуна). Полученный отрезок nb=65 мм, представляет собой вектор касательного ускорения токи B относительно точки А, а отрезок Pb=29 мм, - вектор абсолютного ускорения точки B.
Тогда
=nbЧma (25)
=65Ч13,65=887,25 м/с2;
= PbЧma (26)
=29Ч13,65=395,85 м/c2.
Соединив точки a и b, получим отрезок ab=65 мм, изображающий вектор полного ускорения точки B относительно точки А.
Тогда
=abЧma (27)=65Ч13,65=887,25 м/с2.
Ускорение точки S2 находим из условия подобия:
/ab=AS2/AB (28)
Откуда
=(AS2/AB)Чab (29)
=(0,06/0,174)Ч65=22 мм.
Соединив точку s2 с полюсом P, получим отрезок, изображающий вектор скорости точки S2, т.е. Ps2=54 мм.
Тогда
=Ps2Чma (30)
=54Ч13,65=737,1 м/с2.
Если из произвольной точки Р отложить двенадцать векторов (см. программу ТММ1) aS2 для всех соответствующих положений центра масс шатуна, соединив их концы плавной кривой, то получим годограф ускорения точки S2. Угловое ускорение шатуна AB определяем по формуле:
= a /l2 (31)
=887,25/
0,174 =5099,14 c-2.
.4
Кинематические диаграммы
Строим диаграмму перемещений SB=SB(j) на основе двенадцати положений ползуна B0, B1, B2, …,B12, соответствующих положениям кривошипа A0, A1, …, A12. Ординату т.В в крайнем положении (В0) принимаем за ноль, остальные точки - в выбранном масштабе, которые являются разницей текущего значения т.В по отношению к нулевому В0.
Находим масштабные коэффициенты:
○ длины: mS=k·ml; mS=2·0,00054=0,00108 м/мм,
где k - коэффициент пропорциональности.
○ угла поворота j кривошипа: mj=2Ч /L, mj=2·3,14/300=0,021 рад/мм.
○ времени: mt=2Ч /w1ЧL, mt=2·3,14/160·300=0,00013 с/мм,
где L - отрезок на оси абсцисс в мм.
По
результатам расчёта программы ТММ1 строим диаграмму скорости VB=VB(ц) и
диаграмму ускорений aB=aB(ц) с масштабным коэффициентами мV=6,4/60=0,11(м/с)/мм
и мa=1260,76/45=28,02(м/с2)/мм, мщ=36,99/40=0,92 с-1/мм, мɛ=6083,93/40=152,10 с-2/мм.
Таблица № 1
Относительная погрешность вычислений
|
Метод расчета |
Параметр |
Значение в положении №2 |
Значение по результатам расчета программы ТММ1 |
Относительная погрешность , % |
|
Метод планов |
VB, м/с |
6,27 |
6,20 |
1,1 |
|
|
VS2, м/с |
6,14 |
6,14 |
0 |
|
|
2, с-1 |
18,73 |
18,88 |
0,8 |
|
|
aB, м/с2 |
395,85 |
393,69 |
0,5 |
|
|
aS2, м/с2 |
737,11 |
746,55 |
1,2 |
|
|
2, с-2 |
-5099,14 |
-5159,18 |
1,2 |
. Силовой расчет
Основной задачей силового расчета является определение реакций в кинематических парах механизма и внешней уравновешивающей силы, являющейся реактивной нагрузкой со стороны отсоединенной части машинного агрегата.
В основу силового расчета положен принцип Даламбера, позволяющий применять уравнения равновесия кинетостатики, учитывая инерционную нагрузку для определения реакций связей. При этом рассматриваются статически определимые кинематические цепи группы Ассура и механизм I класса, т.е. звено кривошипа.
В качестве примера приведен алгоритм решения для механизма двигателя с четвертой схемой сборки.
кривошипный ползунный скорость маховик
3.1 Обработка индикаторной диаграммы
Индикаторная диаграмма представляет собой зависимость движущих сил Fд от
перемещений ползуна Fд=f(S).
Таблица 2
Значения сил в точке В
|
№ |
yi, мм |
рi мПа |
Fд, Н |
|
0 |
200 |
5 |
22608 |
|
1 |
164 |
4,1 |
18539 |
|
2 |
100 |
2,5 |
11455 |
|
3 |
52 |
1,3 |
5878 |
|
4 |
20 |
0,5 |
2412 |
|
5 |
4 |
0,1 |
603 |
|
6 |
0 |
0 |
0 |
|
7 |
0 |
0 |
0 |
|
8 |
1,2 |
0,03 |
151 |
|
9 |
8 |
0,2 |
904 |
|
10 |
32 |
0,8 |
2713 |
|
11 |
44 |
1,1 |
5124 |
|
12 |
200 |
5 |
22608 |