Материал: АТП_лекции
51
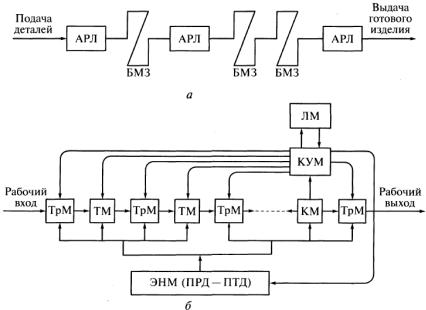
Рис. 29. Схемы технологического комплекса (а) и расположения технологических (ТМ), транспортных (ТрМ), контрольных (КМ), энергетических (ЭНМ), контрольно-управляющих (КУМ) и логических (ЛМ) машин в системе (б):
АРЛ — автоматическая роторная линия; БМЗ — бункеры межлинейных запасов деталей; ПРД — привод рабочих движений; ПТД — привод транспортных движений
1.Технологические (рабочие), выполняющие обработку путем воздействия инструмента или среды на объекты обработки.
При обработке могут быть изменены как геометрические параметры, так и физико-химические свойства объектов.
2.Транспортные, осуществляющие передачу, изменение ориентации и плотности потока предметов обработки внутри одной автоматической роторной линии.
3.Контрольные, обеспечивающие сплошной или выборочный контроль предметов обработки.
4.Энергетические, предназначенные для преобразования энергии и движений, создания технологических сред и полей.
5.Контрольно-управляющие, корректирующие технологические параметры процессов обработки и осуществляющие рассортировку потока предметов обработки.
6.Логические управляющие, предназначенные для принятия решений о частичном отказе от подачи заготовок на технологический вход, смене инструмента на основе результатов обмера предметов обработки, коррекции работы аппаратов и т.п.
Первый класс систем роторных машин представляют автоматические роторные линии, в которых имеется постоянная плотность технологического потока предметов обработки. Операции обработки выполняются как инструментами, так и аппаратами. Межмашинная передача объектов обработки осуществляется с помощью транспортных роторов, переталкивателей, цепных конвейеров
ит.п. На протяжении всего периода прохождения деталей внутри линии они сохраняют установленную пространственную ориентацию; сечение технологического потока равно одной детали.
Ко второму классу систем роторных машин относятся автоматические роторные линии, объединяющие технологические роторы инструментальной и аппаратной обработки и отличающиеся от роторов первого класса тем, что в отдельных роторах технологический поток имеет переменную плотность; детали в аппаратах и агрегатах обрабатываются навалом, с нарушением пространственной ориентации. Межмашинную и межлинейную передачу объектов обработки можно выполнять с помощью дисковых роторов, склизов, механических и электромагнитных элеваторов.
В отдельных пунктах детали могут накапливаться в небольших объемах для компенсации неравномерности при прохождении тех или иных аппаратов, возникновении отказов соседних линий
ит.п.
52
7.Применение промышленных роботов и роботизированных технологических комплексов
7.1.Общие сведения о роботах
Роботы и робототехника прошли короткий, но стремительный путь развития. Возникновение современных роботов следует отнести к 1959 г., когда в США были созданы первые промышленные манипуляторы с программным управлением. В 1962 г. появились первые американские промышленные роботы «Юнимейт» и «Версатран», созданные соответственно фирмами «Юнимейшн» и «Американ Машин энд Фаундри» и предназначенные для обслуживания технологических процессов: литья под давлением, ковки, механической обработки, точечной сварки, нанесения покрытий. Применение их в автомобильной и металлургической промышленности оказалось экономически выгодно: затраты на приобретение роботов «Юнимейт» или «Версатран» (25...35 тыс. долл. за 1 шт.) окупались за 1,5...2,5 года. Как было сказано в одной из статей, опубликованной в журнале «Машинери мэгэзин», в американской металлообрабатываюш1ей промышленности появился новый тип производственного рабочего, который не состоит в профсоюзе, не пьет кофе в обеденный перерыв, работает 24 ч в сутки и не интересуется пособиями или пенсионной оплатой. Этот рабочий осваивает новую работу за несколько минут и всегда выполняет ее хорошо, никогда не жалуется на жару, пыль и запахи и не получает увечий. Он — промышленный робот.
Роботы можно классифицировать по самым различным признакам. Наиболее общими и содержательными являются классификации по назначению, решаемому классу задач и особенностям управления.
Поскольку с развитием робототехники неизбежно формирование новых поколений роботов и внедрение их в новые области и сферы, классификация по назначению и решаемому классу задач не является завершенной и, в известной мере, характеризует путь развития роботов, а поэтому может быть названа эволюционной.
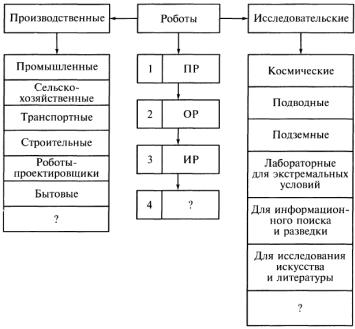
По назначению и решаемому классу задач роботы всех поколений могут быть разделены на две большие группы: промышленные и исследовательские (рис. 30).
Рис. 30. Классификация роботов
Промышленные роботы (ПР) — это роботы, предназначенные для выполнения тяжелой, монотонной, вредной и опасной для здоровья физической работы, а также для выполнения отдельных видов трудоемкой, напряженной и утомительной умственной работы (проектирование, информационное обеспечение, управление).
Соответственно конкретным областям применения имеется ряд разновидностей промышленных роботов.
Промышленные роботы, получившие наибольшее развитие в настоящее время, предназначены для автоматизации основных и вспомогательных операций в различных отраслях промышленности: в машиностроении и приборостроении, в горнодобывающей, нефтехимической, металлургической, атомной и др.
53
Промышленные роботы, в свою очередь, подразделяются на три группы по производственнотехнологическим признакам: производственные, или технологические (ППР), для основных операций технологических процессов; подъемно-транспортные, или вспомогательные (ПТПР), выполняющие действия типа взять — перенести — положить; универсальные (УПР) для различных операций — основных и вспомогательных.
По специализации промышленные роботы подразделяются на специальные, выполняющие строго определенные технологические операции или обслуживающие конкретные модели технологического оборудования; специализированные, или целевые, предназначенные для выполнения технологических операций одного вида (сварки, сборки, окраски и т.п.) или обслуживания определенной группы моделей технологического оборудования, объединенных общностью манипуляционных действий; универсальные, или многоцелевые, ориентированные на выполнение как основных, так и вспомогательных технологических операций различных видов и с различными группами моделей технологического оборудования.
Исследовательские роботы — это роботы, предназначенные для поиска, сбора, переработки и передачи информации об исследуемых объектах. Такими объектами могут быть труднодоступные или недоступные для человека сферы (космическое пространство, океанские глубины, недра Земли, экстремальные лабораторные условия) либо области, где требуются выявление, переработка и анализ огромной по объему информации, например информационный поиск и разведка, искусство и литература.
Примером современных исследовательских роботов служат автоматические аппараты для исследования космоса и планет. На протяжении уже многих лет мы являемся свидетелями штурма космоса очувствленными роботами. В октябре 1959 г. с помощью советской автоматической станции «Луна-3» впервые удалось сфотографировать обратную сторону Луны, положив тем самым начало прямому изучению лунной поверхности. Советский космический аппарат автоматической станции «Луна-16» 24 сентября 1970 г. доставил на Землю образцы лунного грунта.
Аналогичная операция была совершена в феврале 1972 г. автоматической станцией «Луна-20». Очувствленные космические роботы «Луноход-1» (1970 г.) и «Луноход-2» (1973 г.), доставленные на поверхность Луны автоматическими станциями «Луна-17» и «Луна-21» и управляемые человекомоператором в супервизорном режиме, получили и передали на Землю ценнейшую информацию о поверхности Луны. Эти выдающиеся эксперименты, имеющие не только космическое, но и робототехническое значение, показали, насколько сложным и, казалось бы, невыполнимым может быть задание, даваемое космическому роботу.
7.2. Составные части и конструкции промышленных роботов
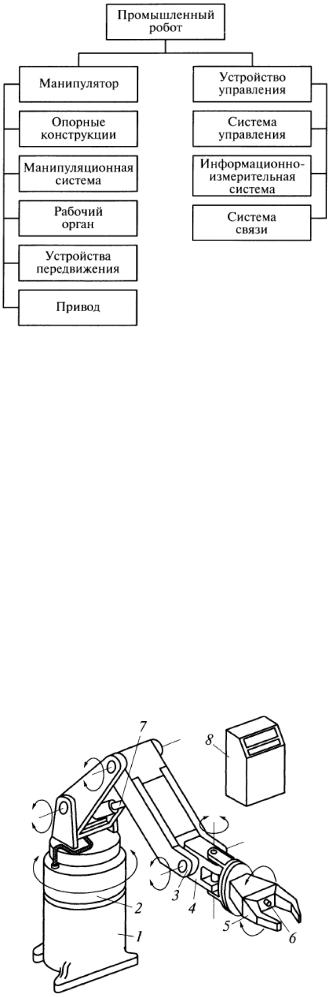
Промышленный робот состоит из исполнительного устройства (собственно манипулятора) и устройства управления.
Манипулятор ПР предназначен для выполнения всех его двигательных функций и представляет собой многозвенный механизм с разомкнутой кинематической цепью, оснащенный приводами и рабочим органом, а также, в общем случае, устройством передвижения. Манипулятор состоит из опорных (несущих) конструкций, манипуляционной системы, рабочих органов, привода и устройства передвижения.
Устройство управления ПР необходимо для формирования и выдачи управляющих воздействий манипулятору в соответствии с управляющей программой. Оно состоит из собственно системы управления, информационно-измерительной системы с устройствами обратной связи и системы связи.
Структурная схема промышленного робота представлена на рис. 31.
Опорные конструкции служат для размещения всех устройств и агрегатов ПР, а также для обеспечения необходимой прочности и жесткости манипулятора. Опорные конструкции выполняются в виде оснований, корпусов, стоек, рам тележек, порталов и т.п.
Манипуляционная система предназначена для переноса и ориентации рабочего органа или объекта манипулирования в заданной точке рабочей зоны и представляет собой многозвенный пространственный механизм с разомкнутой кинематической цепью.
54
Рис. 31. Структурная схема промышленного робота
Рабочий орган манипулятора ПР, необходимый для непосредственного воздействия на объект манипулирования при выполнении технологических операций или вспомогательных переходов, представляет собой захватное устройство или рабочий инструмент.
Привод предназначен для преобразования подводимой энергии в механическое движение исполнительных звеньев манипулятора в соответствии с командными сигналами, поступающими от системы управления, и в общем виде содержит энергоустановку, двигатели и передаточные механизмы.
Устройство передвижения служит для перемещения манипулятора или ПР в целом в необходимое место рабочего пространства и состоит из ходовой части и приводных устройств.
Система управления необходима для непосредственного формирования и выдачи управляющих сигналов и состоит из пульта управления, запоминающего устройства, вычислительного устройства, блоков управления приводами манипулятора и технологическим оборудованием.
Информационно-измерительная система, предназначенная для сбора и первичной обработки информации для системы управления о состоянии элементов и механизмов ПР и внешней среды, входит в состав устройства управления ПР и включает в себя устройство обратной связи, устройство сравнения сигналов и датчики обратной связи.
Систему связи используют для обеспечения обмена информацией между ПР и оператором или другими роботами и технологическими устройствами с целью формулировки заданий, контроля за функционированием систем ПР и технологического оборудования, диагностики неисправностей, регламентной проверки и т.п. На рис. 32 представлена одна из конструкций промышленного робота.
55
Рис. 32. Конструкция промышленного робота:
1 — опорная конструкция (основание); 2 — колонна; 3 — рука манипулятора; 4 — кисть; 5 — рабочий орган (схват); 6 — датчик обратной связи; 7 — привод руки; 8 — блок управляющего устройства с пультом
7.3. Технические характеристики промышленных роботов
Технические характеристики современных ПР можно подразделить на основные и дополнительные.
К основным техническим характеристикам ПР относятся номинальная грузоподъемность; число степеней подвижности; величины и скорости перемещения по степеням подвижности; рабочая зона, рабочее пространство и зона обслуживания ПР; погрешность позиционирования или отработки траектории.
Номинальная грузоподъемность ПР — наибольшее значение массы предметов производства или технологической оснастки, при которой гарантируются их захватывание, удержание и обеспечение установленных значений эксплуатационных характеристик. Для многорукого ПР номинальную грузоподъемность определяют как сумму грузоподъемностей всех его рук.
Для некоторых типов ПР важным показателем является усилие (или крутящий момент), развиваемое исполнительным устройством.
По величине номинальной грузоподъемности ПР подразделяются на сверхлегкие (до 1 кг); легкие (свыше 1 до 10 кг); средние (свыше 10 до 200 кг); тяжелые (свыше 200 до 1000 кг); сверхтяжелые (свыше 1000 кг). В настоящее время выпускают до 65 % моделей ПР легкого и среднего типов с грузоподъемностью от 5 до 80 кг.
Число степеней подвижности ПР определяют как сумму возможных координатных движений его рабочего органа или объекта манипулирования относительно опорной системы. Для некоторых типов ПР дополнительно учитывают число степеней подвижности захватного устройства, равное числу степеней свободы всех его звеньев относительно узла крепления к руке робота.
Среди степеней подвижности отдельного манипулятора различают переносные и ориентирующие. Переносные степени подвижности используются для перемещения рабочего органа ПР, ориентирующие — для его ориентации в рабочей зоне. Для перемещения объекта манипулирования в заданное место рабочей зоны без его ориентации достаточно трех переносных степеней подвижности, для полной ориентации — трех ориентирующих. Для переноса и полной пространственной ориентации необходимо шесть степеней подвижности; дальнейшее увеличение числа степеней подвижности повышает маневренность манипуляционной системы робота, улучшает динамику, однако усложняет конструкцию и программирование, снижает точность позиционирования и увеличивает стоимость ПР. Поэтому предпочитают ограничиваться четырьмяпятью степенями подвижности; шесть и более применяют лишь в наиболее сложных технологических процессах.
По подвижности ПР подразделяются на три группы: малую (до трех степеней подвижности), среднюю (четыре — шесть) и высокую (более шести). Число степеней подвижности ПР в значительной мере определяет его универсальность. Современные ПР имеют обычно от двух до семи степеней подвижности: самые простые — одну-две; наиболее сложные — семь, иногда и более. В структуре современного мирового парка ПР преобладают конструкции с четырьмя и пятью степенями подвижности (63 %).
Учитывая все большее применение подвижных роботов, наряду со степенями подвижности манипуляционной системы робота следует рассматривать также степени подвижности устройств его передвижения, так называемые координатные. Величины и скорости перемещения рабочего органа по каждой степени подвижности характеризуют геометрию рабочего пространства ПР, а также особенности движения и ориентации переносимого предмета и определяются механикой манипулятора ПР и возможностями привода.
Величины перемещений по линейным координатам задаются в метрах, по угловым — в градусах или радианах; скорости выражаются в метрах в секунду для линейных и градусах (радианах) в секунду для угловых координат.
По величине линейного перемещения или хода рабочего органа различают ПР с малым (до 300 мм), средним (от 300 до 1000 мм) и большим (более 1000 мм) ходом.
Скорости перемещений звеньев манипулятора характеризуют важное качество ПР — быстродействие, от которого зависит время обслуживания технологического оборудования. Обычно скорости линейных перемещений рабочих органов манипуляторов не превышают 1 м/с, хотя имеются