Отчет по практике: Узел подачи ингибитора коррозии и нейтрализатора
498
97.770
9.119
-0.158
0.026
-0.052
0.095
-0.171
604
106.889
8.961
-0.132
-0.026
0.043
-0.076
710
115.850
8.829
-0.158
0.017
-0.033
826
142.679
8.671
-0.141
-0.016
928
133.35
8.530
-0.157
1034
141.880
8.373
1140
150.253
Расчет коэффициентов:

Расчет коэффициентов полинома:
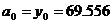
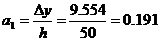 ,
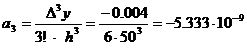
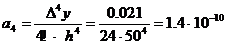
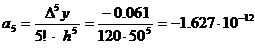
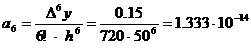
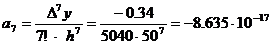
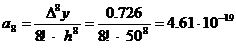
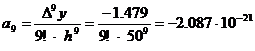
Полином первой степени
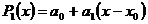
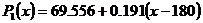
Погрешность полинома
Таблица 4
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
 18028639249860471082692810341140
 00,0040,1400,4360,8671,4562,1773,0564,0765,253
где  - точное значение
 - значение полинома
 - погрешность полинома.
Находим максимальную погрешность 
Относительная погрешность
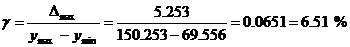
Погрешность больше допустимой, поэтому повысим степень полинома до 2-х.
Полином 2-й степени
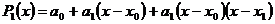
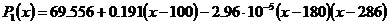
Погрешность полинома
Таблица 5
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Максимальная погрешность 
Относительная погрешность
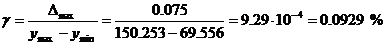
Полином 3-й степени
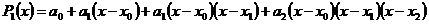
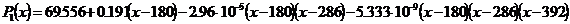
Погрешность полинома
Таблица 6
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Максимальная погрешность 
Относительная погрешность
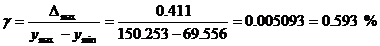
Погрешность больше допустимой, поэтому ограничимся полиномом 2-й степени. Относительная погрешность в этом случае будет равна 0,0929 %.
Вид полученного полинома:
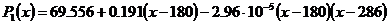
2.7 Линеаризация
При линеаризации на участке  точная
функция заменяется уравнением прямой. В итоге после линеаризации график функции
будет представлять собой ломаную линию.
Уравнение прямой, проходящей через
точки  и
 :
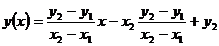 или
 ,
где  ,
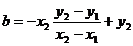 .
Проведем линеаризацию всего участка
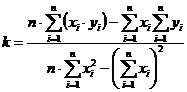
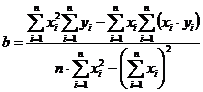
Таблица расчетов:
Таблица 7
|
|
|
|
|
|
|
|
|
1 |
180 |
69,556 |
1·104 |
6955,6 |
70,605 |
1,049 |
|
2 |
286 |
2,25·104 |
1,187·104 |
79,555 |
0,445 |
|
|
3 |
392 |
88,516 |
4·104 |
1,77·104 |
88,505 |
-0,011 |
|
4 |
498 |
97,77 |
6,25·104 |
2,444·104 |
97,455 |
-0,315 |
|
5 |
604 |
106,889 |
9·104 |
3,207·104 |
106,405 |
-0,484 |
|
6 |
710 |
115,850 |
1,225·105 |
4,055·104 |
155,355 |
-0,495 |
|
7 |
826 |
124,679 |
1,6·105 |
4,987·104 |
124,305 |
-0,374 |
|
8 |
928 |
133,35 |
2,025·105 |
6,001·104 |
133,255 |
-0,095 |
|
9 |
1034 |
141,88 |
2,5·105 |
7,094·104 |
142,205 |
0,325 |
|
10 |
1140 |
150,253 |
3,025·105 |
8,264·104 |
151,155 |
0,902 |
|
Σ |
6432 |
1107,853 |
1,263·106 |
3,97·105 |
|
|


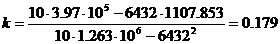
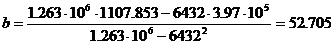
Уравнение искомой прямой
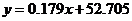
Определяем для всех  значение и заносим в
таблицу. Далее определяем
 и
 :
Поскольку погрешность максимальна
только в начале и в конце диапазона и незначительно превосходит допустимую, то
задача линеаризации решена.
3.
Проектирование
Проектируем в среде autoCAD схему автоматизации, представленная в приложении А. На схеме видно три бака и пять насосов, которые управляются уровнемерами, расположенными на каждом баке. Устройства, которые подлежат замене отмечаются зам. Все остальные - сущ. Принцип работы: ко входу врезаем две емкости с присадкой: Додиген-481 и Додикор-1830 (органические ингибиторы, которые вводятся в колонны крекинга для предотвращения коррозии) и по магистрали Ду25 Ру16 Ст20 подаем ручным насосом в емкости Е-5, Е-6, Е-7. Там же присадка смешивается с дизтопливом. Уровень жидкости в емкостях регулируется максимальным и минимальным уровнем срабатывания уровнемеров для останова насосов плунжерного типа, которые подают жидкость к установкам ВО.
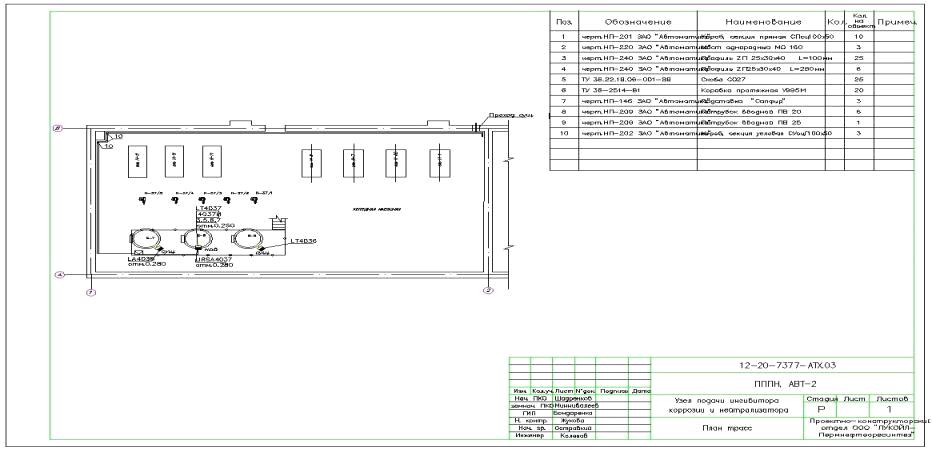
Далее проектируем план трасс, представленная в приложении Б, с учетом необходимых материалов (кабели, коробки) и расположением нашего датчика, который будет заменен на новый. Нам потребуется три скобы для крепления измерительных проводов к коробке. От коробки КС-59И до операторной используется существующая линия.
На схеме холодной насосной АВТ-2 (вид сверху) отображены три емкости среди которых на Е-6 видно место демонтажа и установки нового уровнемера на крышке бака поз. LT4037. Кабели и коробка остаются на прежнем месте. Категория пожароопасности помещения IIBT3, взрывобезопасности В-1a.
Затем проектируем Схему внешних проводок, где видно подключение уровнемера к коробке КС-59И по двухпроводной схеме с заземлением корпуса и короба.
Составляем общие данные по проекту, в котором
указывается сборка чертежей в таблице слева, перечня документов (таблица
справа) и общие указания. (рис 5).
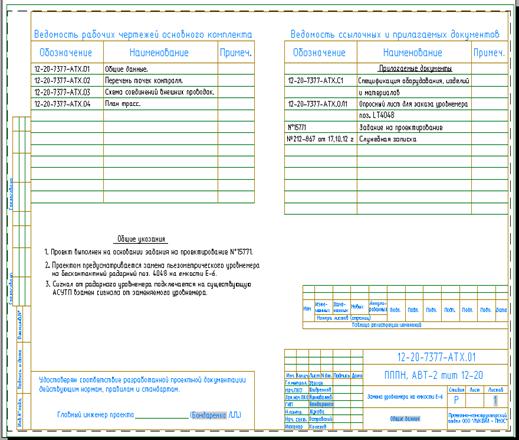
Рис 5. Ведомость документов.
Затем заполняется в текстовом редакторе
спецификация С1, где записывается перечень единиц, входящих в состав проекта:
наименование, техническая характеристика прибора, комплект для крепежа. (рис
6).
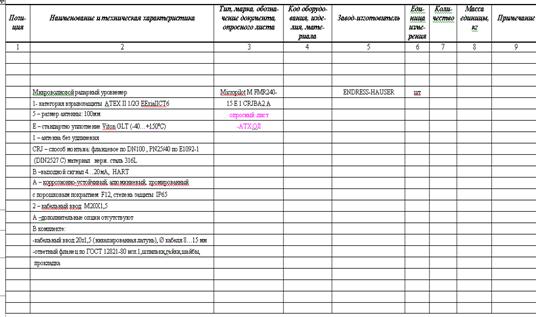
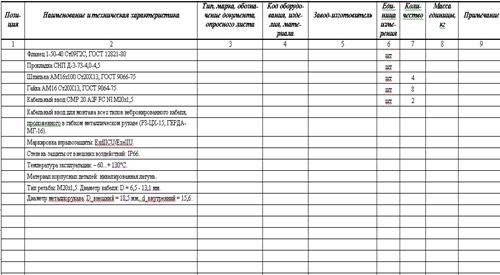
Рис 6. Спецификация.
И последним этапом заполняется опросный лист ОЛ
LT4037, указанный в приложении В, в котором указываются запрашиваемые
характеристики уровнемера и отправляется на согласование метрологам. Если
метрологи одобряют заданные условия, то далее проект передается сметчикам, а
затем монтажникам, которые будут проводить необходимые работы на объекте.
4.
Заключение
Разработанный проект по замене уровнемера
полностью выполняет поставленную задачу. Датчик уровня радарный FMR
240 Micropilot
M имеет преимущество
перед контактными датчиками, так как нет прямого взаимодействия с агрессивной
средой, что требовалось для решения нашей задачи. Соединение выполнено к
существующему интерфейсу HART
4..20мА.
5.
Список используемых источников
1) #"867349.files/image082.jpg">
ПРИЛОЖЕНИЕ Б
План трасс