Отчет по практике: Узел подачи ингибитора коррозии и нейтрализатора
Узел подачи ингибитора коррозии и нейтрализатора
Федеральное агентство по образованию
Государственное образовательное учреждение высшего профессионального образования
Пермский Национальный Исследовательский Политехнический Университет
Факультет _Электротехнический_ Кафедра _Автоматики и телемеханики_
Направление
_Управление и информатике в технических системах_
УИРС в период летней производственной практики в качестве
Инженера сектора КИПиА
Проект
12-20-7377 Узел подачи ингибитора коррозии и нейтрализатора
Выполнил студент гр. АТ-10
Липатников Н.Г.
Проверили:
Вед. инженер гр. КИПиА, Колегов В.Г.
Доцент
кафедры АТ, Южаков А.А.
Пермь, 2014
Содержание
Введение
. Техническое задание
. Описание установки
.1 Постановка проблемы и пути ее решения
.2 Выбор датчика уровня
.3 Одиночная установка
.4 Подключение 4…20 мА с протоколом HART
.5 Подключение FMR-240 к ЭВМ
.6 Интерполяция
.7 Линеаризация
. Проектирование
. Заключение
. Список используемых источников
ПРИЛОЖЕНИЕ А Схема автоматизации
ПРИЛОЖЕНИЕ Б План трасс
ПРИЛОЖЕНИЕ В Опросный лист поз. LT-
4037
Введение
Уровень развития измерительной техники является одним из важнейших показателей технического прогресса. Причем развитие этой техники должно опережать развитие других видов техники.
Метрология как учение об измерениях в значительной степени определяет темпы технического прогресса, роль ее постоянно возрастает с увеличением объема и значимости измеряемой информации. Огромный объем информации, получаемый в результате измерений, будет полезным только при обеспечении единства и правильности измерений независимо от места, времени и условий их выполнения.
Одна из основных задач метрологии - обеспечение необходимой точности и достоверности измеряемой информации. В народном хозяйстве применяют лишь те средства измерений, которые гарантируют качество результатов. Оценка погрешности результата измерения в современных условиях - задача комплексная и сложная. Ошибочная оценка погрешности измерения чревата экономическими потерями, неправильными выводами в научных исследованиях и испытаниях образцов новой техники.
Сегодня тысячи физических величин, в том числе параметры технологических процессов, приходится измерять в разнообразных и порой самых неблагоприятных условиях, что немыслимо без совершенных первичных измерительных преобразователей - датчиков физических величин. Неуклонно повышаются требования к их точности, чувствительности, быстродействию. Следует отметить, что точность многих средств измерений зачастую определяется точностью датчиков. Повышение их качества будет предпосылкой повышения точности средств измерения в целом.
На сложных объектах при измерении большого числа величин в течение малого интервала времени, при измерении быстроменяющихся параметров используются информационные измерительные системы (ИИС) на базе микроЭВМ.
Базой для создания сложных информационных измерительных и вычислительных систем является государственная система приборов (ГСП) и средств автоматизации. Из многообразия измеряемых параметров, необходимых для удовлетворения потребностей отраслей народного хозяйства, можно выделить следующие структурные группы: теплоэнергетические (температура, давление, уровень, расход), электроэнергетические (сила электрического тока, напряжение, ЭДС, мощность, частота, индуктивность, электрическая емкость, электрическое сопротивление), механические (линейные и угловые величины, угловая скорость, число изделий, вибрация, звуковое давление, масса), химические (состав) и физические (влажность, проводимость, плотность, вязкость, мутность и др).
Структура построения и развития ГСП базируется
на следующих принципах: агрегатировании (наращивание и видоизменение функций
технических средств осуществляется за счет сочленения унифицированных блоков,
модулей и комплектных изделий); унификации сигналов, интерфейсов, конструкций,
элементной базы, модулей и блоков (унификация призвана обеспечить
информационную, конструктивную, метрологическую, эксплуатационную и программную
совместимости изделий); минимизации номенклатуры и реализации в изделиях
рациональных эстетических и эргономических требований.
1.
Техническое задание
1. Подобрать датчик уровня для емкости Е-6 поз. LIRCA4037-1 холодной насосной ПППН АВТ-2 согласно таблице 1;
. Определить суммарную среднеквадратичную погрешность канала и если она окажется больше заданной разработать канал снова;
. Разработать и представить
принципиальную схему решения;
Т а б л и ц а 1
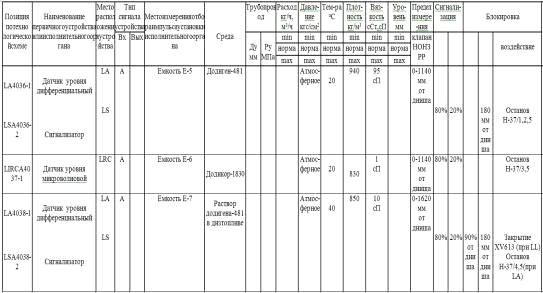
Класс взрывопожарных зон - В-Ia
Приведенная погрешность - 1,1 %.
2
2. Описание установки
.1
Постановка проблемы и пути ее решения
Рассмотрим принцип работы узла подачи ингибитора коррозии и нейтрализатора на АВТ-2 (12-20).
Этот узел необходим для защиты от внутренней коррозии трубопроводов системы сбора обводненной жидкости, ингибиторы коррозии необходимо подавать непосредственно в водный подслой, так как они являются органическими водорастворимыми или легко дисперсируемыми в воде реагентами. Технологический процесс ингибирования должен осуществляться с применением узла подачи ингибитора.
Технический результат - устранение прогаров
змеевика в зоне впрыскивания раствора ингибитора - достигается тем, что узел
ввода, включающий прямой участок змеевика с патрубком для подвода сырья,
распылитель ингибитора, трубку для подвода ингибитора к распылителю и
охватывающую ее дополнительную трубку, расположенные соосно, снабжен
струевыпрямителем, подавляющим крупномасштабную турбулентность вниз по потоку,
расположенным соосно в прямом участке змеевика, в зоне впрыскивания раствора
ингибитора.
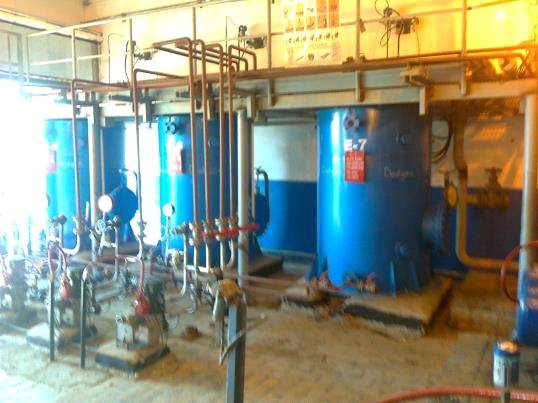
Рис. 1 Емкости Е-5,Е-6,Е-7 Ингибиторной установки
и расположение датчиков уровня (сверху).
В нашем случае требуется заменить на емкости Е-6 пьезометрический датчик уровня поз. LIRCA4037-1 на датчик уровня радарный FMR 240 Micropilot M в холодной насосной АВТ-2. Причиной замены датчика на емкости Е-6 послужила неудовлетворительная работа с жидкостью Додикор-1830, которая кристаллизуется в стержне пьезометрического датчика и следовательно не происходит останов насосов Н-40/3 и Н-40/5. Слесари КИПиА раз в сутки проводят чистку стержня датчика от кристаллизующейся жидкости.
измерительный ингибитор емкость датчик
2.2 Выбор датчика уровня
Радарный датчик уровня является
оптимальным решением проблемы, так как Micropilot является
радарной системой, работающей по принципу времени прохождения сигнала. Он идеален
для малых сосудов. Кроме того, он обеспечивает точность измерения  . Прибор
измеряет дистанцию от точки начала измерений (подключения к процессу) до
поверхности продукта. Радарные импульсы излучаются антенной, отражаются от
поверхности продукта и принимаются самим же радаром.
Особенности и преимущества FMR:
• 2 частотных диапазона -ок. 6 ГГц (FMR 230/FMR 231) и 26 ГГц (FMR 240):
Для конкретного применения - оптимальная рабочая частота.
• Интерфейсы HART, PROFIBUS-PA или Foundation Fieldbus.
• Простота настройки с алфавитно-цифрового местного дисплея.
• 2- проводная технология, невысокая стоимость: реальная альтернатива поплавковым и механическим уровнемерам.
- проводная технология удешевляет подключение и упрощает интеграцию прибора в технологический процесс.
• Бесконтактное измерение:
Измерение практически не зависит от
свойств продукта.
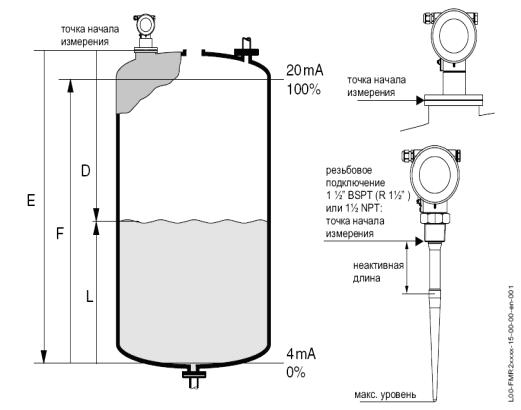
Рис. 2 Принцип измерения и конструкции.
Отраженные импульсы принимаются антенной и передаются в электронный блок.
Микропроцессор рассчитывает сигнал и идентифицирует эхо-сигнал, возникающий при отражении радарного импульса от поверхности продукта. Однозначная идентификация эхо-сигнала уровня достигается программным обеспечением PulseMaster, основанном на многолетнем опыте производства и эксплуатации микроволновых уровнемеров.
Высокая точность измерения Micropilot возможна благодаря запатентованному алгоритму программного обеспечения PhaseMaster.
Дистанция D до поверхности продукта пропорциональна времени прохождения импульса t:
= c · t/2,
где c - скорость света.
На основе известной дистанции E для пустой емкости, рассчитывается уровень L:
= E - D
См. на рис. вверху точку отсчета дистанции "E".имеет функции подавления помех. Это исключает влияние паразитных эхо-сигналов (вызванных, например, отражением от внутренних конструкций емкости) на эхо-сигнал уровня. При необходимости эти функции активизируются самим пользователем.
Выход
Настройка Micropilot состоит в задании дистанции для пустой емкости E (= ноль), для заполненной емкости F (= шкала) и параметра применения. Параметр применения автоматически адаптирует прибор к условиям измерения. Данные для "E" и "F" соответствуют для приборов с токовым выходом 4 мА и 20 мА соответственно, для цифровых приборов и для дисплея 0 % и 100 % шкалы.
Кроме того, может быть
активизированная функция линеаризации, на основе таблицы, вводимой в ручном или
полуавтоматическом режиме. Эта функция обеспечивает измерение в выбранных
инженерных единицах для сферических емкостей, емкостей в форме горизонтального
цилиндра или с выходным конусом.
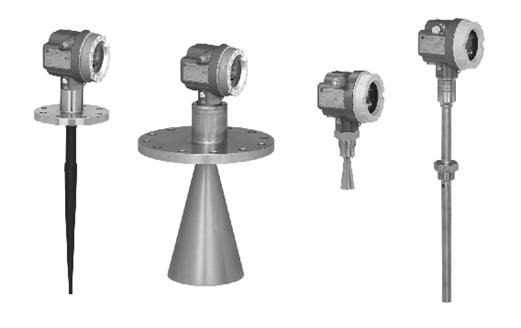
Рис. 3 Датчик уровня радарный FMR
240 в различном исполнении антенны.
2.3 Одиночная установка
M может применяться как для измерения в свободном
пространстве, так и в направляющих трубах/байпасах. Прибор имеет выходной
токовый сигнал 4-20 мА с протоколом HART, или цифровой интерфейс PROFIBUS-PA
или Foundation Fieldbus.
2.4 Подключение 4..20 мА с протоколом
HART
-проводной кабель (сечение жил 0,5..2,5 мм)
подключается к клеммам отделения подключения. (рис 4). Для подключения
рекомендуется применять 2-жильную экранированную витую пару. Электронная схема
прибора включает цепи защиты от обратной полярности, ВЧ-помех и пиков
напряжения.
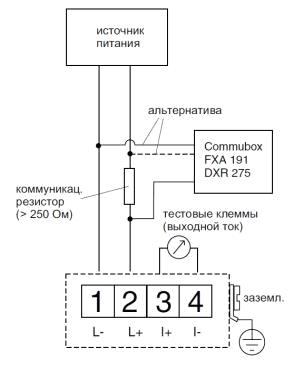
Рис 4. Схема подключения.
2.5 Подключение
FMR-240 к ЭВМ
Уровнемер представляет информацию об измеряемом параметре в виде аналогового сигнала, а ЭВМ обрабатывает только сигналы в двоичном коде, поэтому прежде чем сигнал с датчика подавать на ЭВМ его нужно пропустить через АЦП - аналогово-цифровой преобразователь.
В качестве АЦП используем существующее
устройство сбора и обработки данных фирмы ADDI-DATA CPCI - 3120:- 3120 -
многофункциональный модуль сбора данных. Устройство устанавливается на шину
Compact PCI.
Основные технические характеристики:
· АЦП: разрешение 16 бит, частота выборки до 100 кГц;
· Диапазоны входного сигнала:
· ±10, ±5, ±2, ±1, 0-10, 0-5, 0-2, 0-1 В, 4…20 мА;
· Программируемый коэффициент усиления по каждому каналу;
· Гальваническая развязка: 500 В;
· ЦАП: разрешение 14 бит, время установления 30 мкс;
· Диапазоны выходного сигнала: ±10, 0-10 В;
· Возможна поставка с монтажной планкой высотой 6U;
· Вариант исполнения: CPCI - 3120-8-4 - 8 каналов АЦП, 4 канала ЦАП;
· Погрешность АЦП- 0,05/0,05;
Погрешность АЦП:
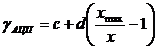
где хмах - размах входного сигнала;
х - текущее значение;
Очевидно, что максимальная относительная погрешность будет при минимальном x.
= 0,05; d = 0,05; хмах = 20 - 4 =16 мА; х = 4 мА;
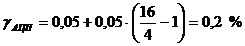
Оценка погрешности канала измерения уровня жидкости
Измерительный канал содержит
уровнемер, АЦП и ЭВМ:
Суммарная среднеквадратичная погрешность канала:
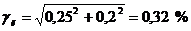
Очевидно, суммарная
среднеквадратичная погрешность канала не превышает заданную (1,1 %). То есть
разработанный канал полностью выполняет поставленную задачу.
2.6 Интерполяция
Выбираем из градуировочной таблицы радарного
уровнемера FMR 240 Micropilot
M 10 точек в
интервале высоты сосуда от 180 до 1140 мм.
|
H, мм |
180 |
286 |
392 |
498 |
604 |
710 |
826 |
928 |
1034 |
1140 |
|
|
|
|
|
|
|
|
|
|
|
|
 69.55679.11088.51697.770106.889115.850124.679133.35141.880150.253
Определение интерполяционного полинома минимальной степени
Составим интерполяционный полином, используя первую интерполяционную формулу Ньютона для равноотстоящих узлов
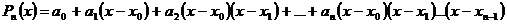 ,
где  .
 ,
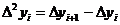 ,
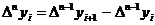 .
Для нашего случая h = 1140.
Таблица конечных разностей
Таблица 3
180
69.556
9.554
-0.148
-0.004
0.021
-0.061
0.15
-0.34
0.726
-1.479
286
79.110
9.406
-0.152
0.017
-0.040
0.089
-0.19
0.386
-0.753
392
88.516
9.254
-0.135
-0.023
0.049
-0.101
0.196
-0.367