Материал: Программируемые логические контроллеры SIMATIC S7-300 400. лабораторный практикум. Таратынов О.Ю., Ткалич С.А
только на размер общего для всех каналов экземплярного блока данных, который будет создан под FB50, пусть это будет
DB50.
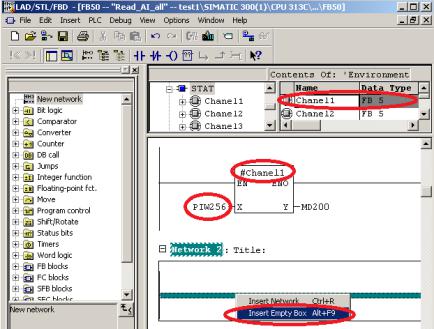
Процедура (формулы) обработки канала АЦП описана внутри блока FB5, а данные хранятся в блоке DB50. Вызов FB5 для отработки очередного канала иллюстрирует рис 10.2.
Рис. 10.2. Создание мультиэкземлярного блока
В цепи FB50, правой кнопкой мыши активируйте контекстное меню, пункт Insert Empty Box, после символа # введите имя канала: #Chanel1 и т.д.
Сохранить FB50, создать под него DB50. Вызвать FB50 из OB35. Загрузить в PLCSIM. Варьируя значением кода АЦП (PIW256) зафиксировать результат (MD200). Пересылка результата в MD200 не является обязательной. Результат можно наблюдать, открыв блок DB50 в режим мониторинга.
115
10.6. Лабораторная работа № 6
Цель лабораторной работы № 6: изучение непрерывного PID-регулятора. Варианты заданий представлены в табл. 10.7.
|
Варианты заданий № 6 |
Таблица 10.7 |
|||
|
|
|
|||
|
|
|
|
|
|
Вариант |
CYCLE |
GAIN |
TI |
TD |
|
1 |
100 ms |
2.5 |
10 s |
--- |
|
|
|
|
|
|
|
2 |
200 ms |
1.5 |
12 s |
5 s |
|
|
|
|
|
|
|
3 |
300 ms |
1.0 |
15 s |
--- |
|
4 |
400 ms |
0.5 |
20 s |
10 s |
|
|
|
|
|
|
|
5 |
500 ms |
0.2 |
25 s |
--- |
|
|
|
|
|
|
|
6 |
400 ms |
0.3 |
20 s |
3 s |
|
|
|
|
|
|
|
7 |
300 ms |
1.0 |
5 s |
--- |
|
|
|
|
|
|
|
8 |
200 ms |
1.5 |
10 s |
15 s |
|
|
|
|
|
|
|
9 |
100 ms |
2.0 |
15 s |
--- |
|
|
|
|
|
|
|
10 |
50 ms |
2.5 |
6 s |
2 s |
|
|
|
|
|
|
|
Непрерывный PID-регулятор служит для управления техническими процессами с непрерывными входными и выходными величинами в системах автоматизации SIMATIC S7. Этот регулятор можно использовать отдельно как стабилизирующий PID-регулятор или в многоконтурных системах управления в качестве каскадного регулятора, для регулирования состава смеси или соотношения. Принцип действия основан на алгоритме PID-регулирования дискретного регулятора с аналоговым выходным сигналом, дополненного в случае необходимости формирователем импульсов для формирования ши- ротно-импульсных выходных сигналов для двухили трехпозиционных систем регулирования с пропорциональными исполнительными устройствами.
В стандартной библиотеке функциональный блок непрерывного регулятора называется FB41, символическое имя
116
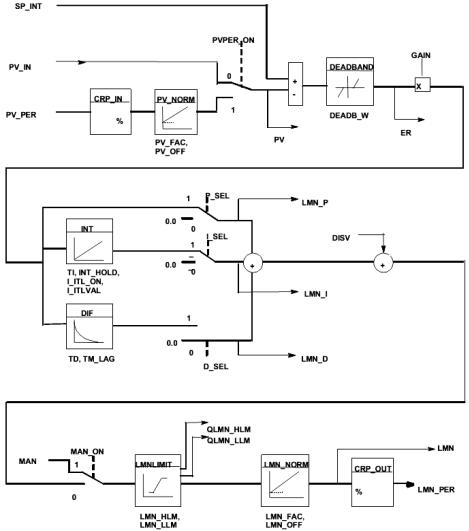
"CONT_C", его блок-схема представлена на рис. 10.3.
Рис. 10.3. Блок-схема непрерывного PID-регулятора
Задающее значение (Setpoint) вводится на входе SP_INT в формате с плавающей точкой.
117
Фактическое значение (Process Value) может считываться в формате с плавающей точкой на входе PV_IN и в периферийном формате на входе PV_PER в зависимости от бита
PVPER_ON.
Значение PV_IN возьмем из предыдущей работы, как результат преобразования кода АЦП, тогда установим бит
PVPER_ON=0.
Значение SP_INT тоже возьмем из предыдущей работы, как половину диапазона измеряемой величины.
Разность заданного и фактического значения образует рассогласование. Для подавления небольших постоянных колебаний из-за дискретизации управляющего воздействия (например, при широтно-импульсной модуляции) рассогласование пропускается через зону нечувствительности (DEADBAND). При DEADB_W = 0 зона нечувствительности выключается.
PID-алгоритм работает как настраиваемый алгоритм. Пропорциональная, интегральная (INT) и дифференциальная (DIF) части включены параллельно и могут включаться и в ы- ключаться по отдельности. Благодаря этому можно установить с помощью параметризации P-, PI-, PD- и PID-регулятор. Но возможны также чистый I-регулятор или чистый D-регулятор. Селекторы P_SEL, I_SEL, D_SEL подключают (=1) либо отключают (=0) соответствующую компоненту.
Управляющее воздействие (выход регулятора) ограничивается задаваемыми значениями с помощью функции LMNLIMIT. Нарушение границ входной величиной отображается индикаторными битами.
Функция LMN_NORM нормирует выход LMNLIMIT в соответствии со следующими правилами: LMN = (Выход
LMNLIMIT) * LMN_FAC + LMN_OFF. По умолчанию LMN_FAC=1, LMN_OFF=0.
Функция CRP_OUT преобразует значение управляющего воздействия с плавающей точкой LMN в периферийное значе-
ние по следующей формуле: LMN_PER = LMN * 100 / 27648.
118
Добавьте из стандартной библиотеки в блоки Вашего проекта блок непрерывного регулятора FB41. Доступ к биб-
лиотеке: SIMATIC Manager -> File -> Open… -> Libraries -> Standard Library -> PID Control Blocks -> Blocks -> FB41.
Создаете под FB41 экземплярный блок данных DB41: Blocks -> Insert New Object -> Data Block -> Instance DB -> FB41 -> DB41.
Откройте DB41 для настройки PID-регулятора. Вам предстоит в соответствии с вариантом задания установить битыселекторы PID-алгоритма и его основные параметры:
CYCLE - время между вызовами блока FB41 должно соответствовать циклу организационного блока OB35 (выбирается при параметрировании CPU в утилите HW Config);
GAIN – пропорциональная составляющая, задает коэффициент усиления регулятора;
TI - время интегрирования, определяет временную характеристику интегратора;
TD - время воздействия по производной, определяет временную характеристику дифференциатора.
Требуется предусмотреть возможность переключаться между ручным и автоматическим режимами регулятора. В ручном режиме управляющее воздействие отслеживает значение MAN, вводимое вручную.
В ручном режиме интегратор (INT) внутренне устанавливается на LMN - LMN_P – DISV, а дифференциатор(DIF) устанавливается на 0. Благодаря этому переключение в автоматический режим происходит плавно.
Однако, следует позаботится об обратном переключении из автоматического режима в ручной. Подумайте, как это сделать, чтобы избежать удара.
Алгоритм пуска установки должен происходить следующим образом: при нажатии кнопки ”ПУСК“ регулятор стартует в ручном режиме, величина MAN = MAN_start = 20 %. Затем, по истечении 5 секунд регулятор переходит в автоматический режим.
119