Материал: Машина газовой резки МНЛЗ ККЦ ММК
7 Разработка системы управления мехатронной системой
Расчет основных параметров объекта регулирования производится в соответствии со структурной схемой на рисунке 9.
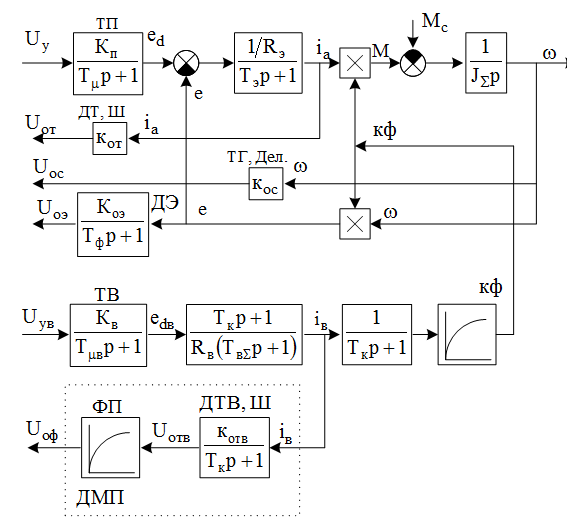
Рисунок 9 – Структурная схема объекта регулирования в двухзонной САР
Эквивалентное сопротивление рассчитывается по формуле:
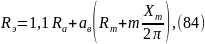
где
 – активное сопротивление якоря двигателя,
Ом;
 – схемный коэффициент для мостовой
схемы выпрямления;
 – активное сопротивление трансформатора,
Ом;
 – пульсность системы;
 – индуктивное сопротивление трансформатора,
Ом;
Активное сопротивления якоря двигателя рассчитывается оп формуле:
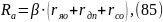
где
 – коэффициент привидения сопротивления
к рабочей температуре двигателя;
 – активные сопротивления якорной
обмотки, обмоток дополнительных полюсов
и стабилизирующей при температуре 200С,
Ом;
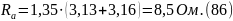
Активное сопротивление трансформатора рассчитывается по формуле:
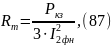
где
 – потери короткого замыкания
трансформатора, Вт;
 – номинальный фазный ток трансформатора,
А;
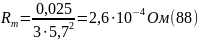
Индуктивное сопротивление трансформатора рассчитывается по формуле:

где
 – полное сопротивление фазы трансформатора,
Ом;
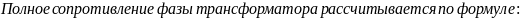
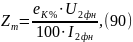
где
 - ЭДС короткого замыкания трансформатора,
%.
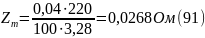
Посчитав все, подставим данные, и проведем расчет эквивалентного сопротивления:
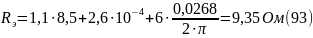
Далее рассчитываем эквивалентную индуктивность якорной цепи по формуле:
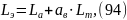
где
 – индуктивность якоря некомпенсируемого
двигателя, Гн;
 – индуктивность трансформатора, Гн.
Индуктивность якоря некомпенсируемого двигателя рассчитывается по формуле:
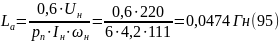
Индуктивность трансформатора рассчитывается по формуле:
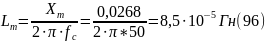
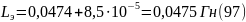
После переходим к расчетам постоянных времени электропривода. Эквивалентная постоянная времени рассчитывается по формуле:
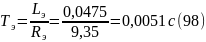
Электромагнитная постоянная времени определяется:
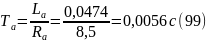
После расчета якорной цепи переходим к расчету механического звена.
Рассчитаем суммарный момент инерции по формуле:
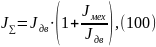
где
 – момент инерции двигателя,
 ;
 – момент инерции механизма,
.
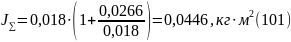
Электромеханическая постоянная времени электропривода рассчитывается по формуле:
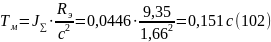
Произведем расчет электромагнитной
постоянной времени
 по
формуле:
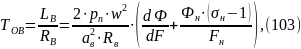
где
 – число пар главных полюсов электродвигателя;
 – активное сопротивление цепи возбуждения,
приведенное к рабочей температуре, Ом;
 ,
 – номинальный магнитный поток и
намагничивающая сила, приходящаяся на
главный полюс двигателя;
 – коэффициент рассеяния;
 – число витков обмотки возбуждения на
один главный полюс двигателя.
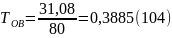
Исходя из электромагнитной постоянной времени обмотки возбуждения можно рассчитать электромагнитную постоянную времени вихревых токов из соотношения:
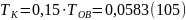
Зная постоянную времени обмотки возбуждения и постоянную времени вихревых токов рассчитаем суммарную электромагнитную постоянную времени цепи возбуждения по формуле:
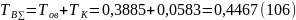
Перейдем к расчету коэффициентов цепей обратных связей.
Коэффициент обратной связи по току якоря определяется по формуле:
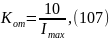
где
 – максимальный ток якорной обмотки
электродвигателя
Максимальный ток якорной обмотки определяется по формуле:
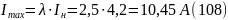
где
 – перегрузочная способность двигателя
по току;
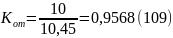
Коэффициент обратной связи по ЭДС электродвигателя определяется выражением:
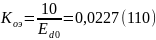
Коэффициент обратной связи по току возбуждения электродвигателя определяется выражением:
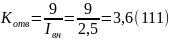
Коэффициент обратной связи по потоку электродвигателя определяется выражением:
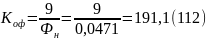
7.1 Расчет и построение контура регулирования якорного тока
В контур регулирования якорного тока входят: блок регулятора тока, блок тиристорного преобразователя, блок якорной цепи и обратная связь. Структурная схема регулятора тока представлена на рисунке 10.
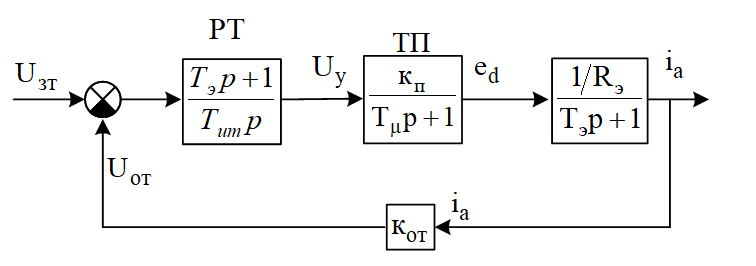
Рисунок 10 – Структурная схема контура регулирования якорного тока
Передаточная функция ПИ-регулятора тока якоря получается следующим образом:
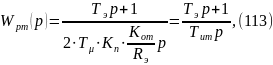
где
 – постоянная времени интегрирования
регулятора тока.
7.2 Расчет и построение контура регулирования эдс
В контур регулирования ЭДС входят: регулятор ЭДС, замкнутый контур регулирования тока (ЗКРТ), электромеханический преобразователь и датчик ЭДС. Структурная схема контура регулирования ЭДС представлена на рисунке 11.
При настройки на модульный оптимум передаточная функция регулятора ЭДС будет определяться:
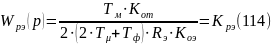
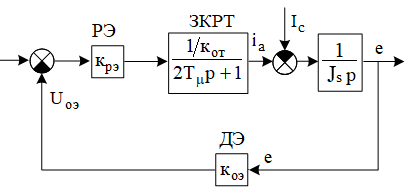
Рисунок 11 – Структурная схема контура регулирования ЭДС
7.3 Расчет и построение контура регулирования тока возбуждения
Если реализовывать контур регулирования тока возбуждения также, как и контур регулирования якорного тока, то получим следующую передаточную функцию регулятора тока возбуждения:
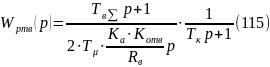
Реализация такого регулятора очень затруднена, для упрощения в цепь обратной связи по току возбуждения добавляют блок с постоянной времени контура вихревых токов и нелинейный элемент, в котором моделируют кривую намагничивания двигателя. Структурная схема контура регулирования тока возбуждения двигателя представлена на рисунке 12.
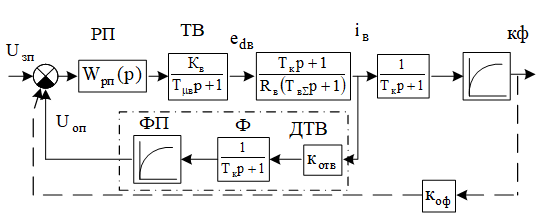
Рисунок 12 – Структурная схема контура регулирования тока возбуждения
Тогда передаточная функция регулятора тока возбуждения примет вид:
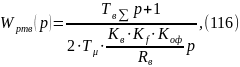
где
 – коэффициент линеаризации.
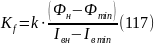
8 Построение схемы двухзонной сар
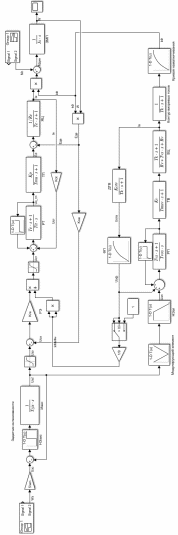
Полная структурная схема объекта регулирования представлена на рисунке 13.
Переходные процессы разгона и торможения портала МГР по направлению движения слябов представления на рисунках 14 и 15.
Переходные процессы разгона и торможения портала МГР против направления движения слябов представления на рисунках 16 и 17.
Рисунок
13 – Полная структурная схема объекта
регулирования