Материал: Д5328П Стегаличев Ю. Г. и др. Рабочая программа дисциплины т
Рис. 2. Характеристики элементов и модулей пневматических ТСА (варианты 46)
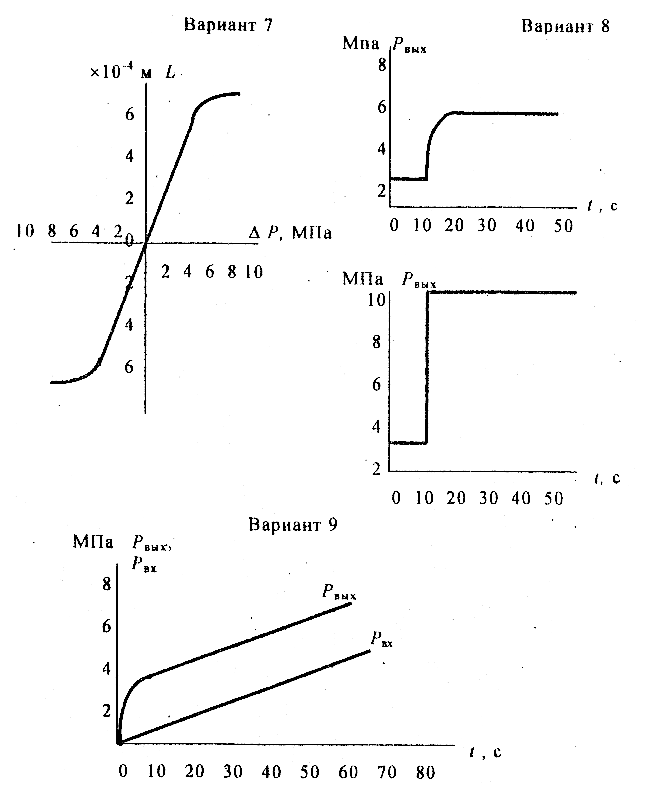
Рис. 3. Характеристики элементов и модулей пневматических ТСА (варианты 78)
Покажите на графике участки характеристики, где проявляется влияние запаздывания в обратной связи.
С контрольными примерами решения задач типа 1.1 можно ознакомиться в разд. 3 учебного пособия [1], а также в пособиях [2, 8].
Задача 1.4
Потенциометрический задатчик [1] формирует статическую зависимость Uвых = f(X), где X – положение движка задатчика, %; Uвых – напряжение на выходе, В.
Рассчитайте и постройте статическую характеристику задатчика по техническим характеристикам, указанным в табл. 1 для Вашего варианта. Статическую характеристику необходимо рассчитать для режима “холостого хода” Uвых0 = f(X), когда сопротивление нагрузки на выходе задатчика равно бесконечности, а внутренним сопротивлением источника питания можно пренебречь, и для режима “под нагрузкой” Uвых. = f(X), когда на выходе подключено сопротивление, величина которого Rн указана в табл. 1 для Вашего варианта.
Таблица 1
|
Варианты |
0 |
1 |
2 |
3 |
4 |
5 |
6 |
7 |
8 |
9 |
|
Uпит |
10 |
10 |
10 |
10 |
10 |
10 |
10 |
10 |
10 |
10 |
|
Rзад.min |
0 |
0 |
0 |
0 |
0 |
0 |
0 |
0 |
0 |
0 |
|
Rзад.max |
0,1 |
0,1 |
0,1 |
0,1 |
0,3 |
0,3 |
0,3 |
0,3 |
0,47 |
0,47 |
|
Rн |
0,5 |
1,0 |
5,0 |
10,0 |
0,3 |
3,0 |
30,0 |
300 |
47,0 |
470 |
Пример решения задачи 1.4 приведен в прил. 1 к данной работе.
По варианту 4 – укажите основные схемы соединения элементов магнитопровода.
По варианту 5 – на каких элементах возможна реализация блока динамических преобразований?
По варианту 6 – укажите принципы, положенные в основу работы бесконтактных переключателей.
По варианту 7 – в чем заключается принципиальное отличие соленоидного вентиля с замкнутой и разомкнутой магнитной цепью?
По варианту 8 – перечислите основные типы электрических исполнительных механизмов.
По варианту 9 – запишите передаточную функцию шагового электродвигателя, если за выходную координату взять угол поворота вала электродвигателя.
Определите
максимальное значение погрешности
формирования функциональной зависимости
Uвых = f(X),
возникающей от
 влияния
нагрузки. Числовое значение погрешности
выразить :
в абсолютной форме, В,
Uвых=Uвыхl Uвых0;
в относительной форме, %,
=
 .

В табл. 1 для Вашего варианта заданы технические характеристики, необходимые для расчета:
Uпит – напряжение источника питания задатчика, В; Rзад.min – сопротивление задатчика при положении движка X = 0%, кОм; Rзад.max – сопротивление задатчика при положении движка X = 100%, кОм; Rн – сопротивление нагрузки, подключаемой на выход задатчика.
Контрольная работа № 2
Работа включает в себя две задачи: первая – по разделам 1, 2, 3; вторая – по разделам 4, 5, 6 курса. Задание по каждой задаче дается в 10 вариантах. Задача предусматривает анализ и синтез характеристик модулей и приборов по конструктивным, структурным схемам и по характеристикам отдельных звеньев (элементов).
При выполнении этой работы Вам следует вспомнить разделы теории автоматического управления, связанные с декомпозицией слож-ных объектов на структурные звенья, статические и динамические характеристики которых известны, а также методы преобразования и свертки структурных схем с целью получения статической или динамической характеристики всего объекта.
Задача 2.1
На рис. 713 представлены конструктивные и структурные схемы модулей, собранных из пневматических элементов. Найдите уравнения статики, передаточные функции или уравнения динамики для всех звеньев, входящих в схему Вашего варианта.
Используя правила свертки, определите статические и динамические зависимости, связывающие выходные и входные переменные для модуля Вашего варианта. Преобразуйте полученные выражения к стандартной форме.
В качестве элементарных звеньев, образующих схему модуля на рис. 713, рассматриваются пневмоэлементы (мембраны, пневмосопротивления, пневмоемкости), а также некоторые узлы приборов (пакет мембран – сумматор давлений, рычажная передача – сумматор перемещений, проточная камера – сумматор расходов). Уравнение статики и динамические характеристики элементарных звеньев, образующих схему модуля, рассматриваются в разделах 3.1 и 3.2 пособия [1].
В прил. 1 к данному пособию имеется контрольный пример решения задачи 2.1.
Ниже приведены условные обозначения элементов и узлов на схемах рис. 713.

Рис. 7. Конструктивные и структурные схемы модулей (варианты 0 и 1)

Рис. 8. Конструктивные и структурные схемы модулей (варианты 2 и 3)

Рис. 9. Конструктивная и структурная схемы модулей (вариант 4)

Рис. 10. Конструктивная и структурная схемы модулей (вариант 5)

Рис. 11. Конструктивные и структурные схемы модулей (варианты 6 и 7)

Рис. 12. Конструктивная и структурная схемы модулей (вариант 8)

Рис. 13. Конструктивная и структурная схемы модулей (вариант 9)
Условные обозначения на схемах к задаче 2.1.
|
|
Линия передачи и ввод пневматического сигнала в прибор |
|
|
Точка ввода или вывода внешнего сигнала
|
|
|
Конструктивная деталь прибора (рычажная передача, жесткий центр мембраны и т. п.) |
|
|
Пружина
|
|
|
Постоянное пневмосопротивление D1
|
|
|
Регулируемое пневмосопротивление D2
|
|
|
Переменное пневмосопротивление D3 типа сопло- заслонка |
|
|
Преобразователь перемещения клапанного типа на пневмосопротивлениях D1D2
|
|
|
Пневмоемкость
|
|
|
Подвод питания
|
|
|
Сброс в атмосферу
|
|
|
Сумматор сигналов
|
|
|
Передаточная
функция мембраны (F1),
|
|
|
Передаточная
функция переменного
пневмосопротивления
(D1),
|
|
|
Передаточная
функция пневмосопротивления
(D2),
|
|
|
Передаточная
функция рычажной передачи
(преобразование
перемещения на плече R2
в
перемещение на плече R3),
|
|
|
Передаточная
функция пневмоемкости
V1, |


