Дипломная (вкр): Соревновательный робот
Рисунок Д.4 - Блок-схема управления движением, элемент джойстика 8D.
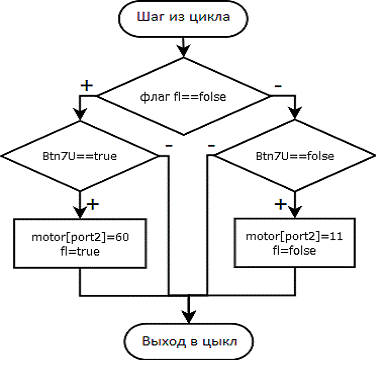
Рисунок Д.5. - Блок-схема управления движением, элемент джойстика 7U.
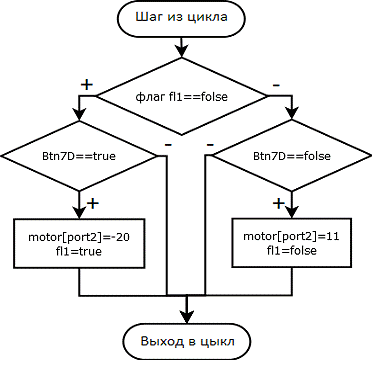
Рисунок Д 6. - Блок-схема управления движением, элемент джойстика 7D.
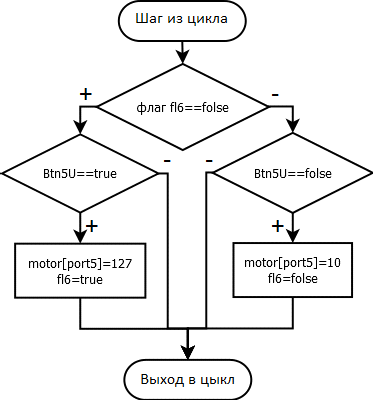
Рисунок Д.7. - Блок-схема управления движением, элемент джойстика 5U.
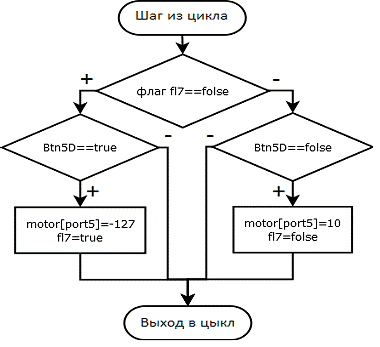
Рисунок Д 8. - Блок-схема управления движением, элемент джойстика 5D.
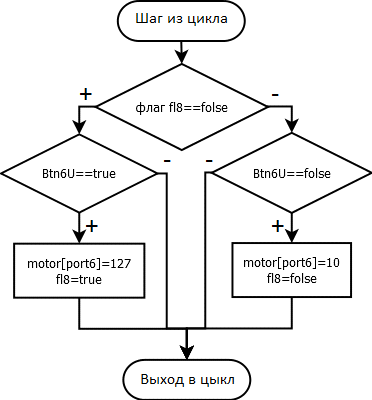
Рисунок Д.9. - Блок-схема управления движением, элемент джойстика 6U.
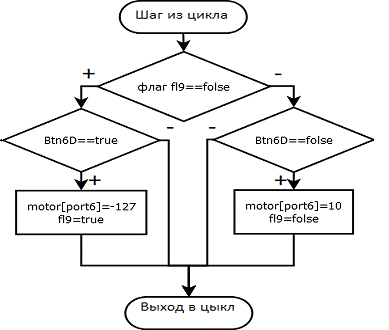
Рисунок Д 10. - Блок-схема управления движением, элемент джойстика 6D.
Приложение Е
Автономный режим работы с системой VEXnet
#pragma platform(VEX)
#pragma competitionControl(Competition)
#pragma autonomousDuration(20)
#pragma userControlDuration(100)
#include "Vex_Competition_Includes.c"
pre_auton()
{= true;
}autonomous()
{(port6, -127);(3);(port6, 0);(1);(port6, 127);(3);
}usercontrol()
{(true)
{(fl9 == 0){(vexRT[Btn6D]==1) {[port6]=-127;= 1;
}
}{(vexRT[Btn6D]==0){[port6]=10;=0;
}
}
}
}
Приложение Ж
Автономный режим работы
#pragma config(Motor, port2, motor2, tmotorServoContinuousRotation, openLoop)
#pragma config(Motor, port3, motor3, tmotorServoContinuousRotation, openLoop)
#pragma config(Motor, port4, motor4, tmotorServoContinuousRotation, openLoop)
#pragma config(Motor, port5, motor5, tmotorServoContinuousRotation, openLoop)
#pragma config(Motor, port6, motor6, tmotorServoContinuousRotation, openLoop)
main()
{(port6, -127);(1);
(port6, -70);(1);
(port6, -30);(1);
(port6, 0);(1);
(port6, 30);(1);
(port6, 70);(1);
(port6, 127);(1);
}