Курсовая работа (т): Робастне керування
Починаючи з 50-х років XX століття було розроблено ряд процедур і алгоритмів, що дозволяють вирішити завдання робастного синтезу. Робастні системи управління можуть поєднувати риси як класичного управління, так і адаптивного і нечіткого. Нижче представлені основні технології синтезу робастних систем управління:
1. H2-синтез - метод працює як із стійкістю, так і з чутливістю системи. До переваг методу можна віднести такі аспекти: замкнутий контур завжди стійкий, точне формування передавальної функції контролера. До недоліків - велику кількість ітерацій.
. LQG-синтез - лінійно-квадратичне управління Гауса(англ. Linear quadratic Gaussian control, LQG control) - набір методів і математичного апарату теорії управління для синтезу систем управління з негативним зворотнім зв'язком для лінійних систем з аддитивним шумом гауса. Синтез проводиться шляхом мінімізації заданого квадратичного функціоналу. Метод використовує доступну інформацію про шуми, але при цьому не гарантується запас стійкості, потрібна точна модель об’єкту,виконується велика кількість ітерацій.
. LQR-синтез - лінійно-квадратичний регулятор (англ. Linear quadratic regulator, LQR) - в теорії управління один з видів оптимальних регуляторів, що використовує квадратичний функціонал якості. Переваги методу - гарантоване забезпечення робастної стійкості, без інерційний регулятор. Недоліки - потрібний зворотний зв'язок по всьому вектору стану, потрібна точна модель об'єкту, велика кількість ітерацій .
. H∞-синтез - метод
працює як із стійкістю, так і з чутливістю системи. За цим методом замкнений
контур завжди стійкий, метод має прямий однопрохідний алгоритм синтезу. Але
метод H∞ вимагає особливої уваги до параметричної робастності об'єкту
управління.
4. Використання Н∞-теорії
Теорія Н∞-оптимізації є узагальненням відомих частотних методів синтезу для систем з одним входом та виходом на багатомірні системи і дозволяє вирішувати широкий спектр задач керування за наявності невизначеностей. Н∞-теорія може працювати як з параметричними, так і з зовнішніми збуреннями, при чому про збурення роблять тільки найбільш загальні припущення, наприклад, що вони обмежені по потужності. Н∞-норма є ефективним гарантованим показником реакції системи на різноманітного типу дії при наявності невизначеності в описі об’єкту. Створення математичних та технічних методів побудови систем керування при наявності різноманітних невизначеностей складає зміст робастної теорії керування. Прикладом таких підходів може служити задача робастної стабілізації, коли потрібно побудувати регулятор, який при будь-якому збуренні з задоєного класу забезпечував би стійкість замкненої системи.
Алгоритми керування, отримані на
основі Н∞-теорії, є мінімаксними, і пропонують найкращий регулятор для
найгіршого збурення , і через це перевершують алгоритми, отримані без
урахування збурень по різноманітним критеріям. З іншого боку, Н∞-теорія
керування добре працює тільки за наявності припущень, в рамках яких були
побудовані алгоритми керування, тобто при наявності неконтрольованих збурень.
Якщо ж розробник має інформацію про діючі на систему збурення, то алгоритми,
отримані з урахуванням цієї інформації, зазвичай, виявляються кращими, за
розроблені за допомогою Н∞-теорії
.1 Стандартна задача Н∞-керування
Стандартна задача Н∞-керування (часто називається задачею мінімізації енергії виходу) пов’язана з наступної структурною схемою багатомірної системи керування, зображеної на рис.
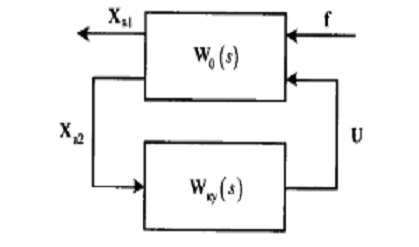
Рис. 4.1. Стандартна задача
На цій схемі вектор f являє
собою вектор зовнішніх збурень, вектор  - вектор вимірюваного входу, вектор
U - вихідний вектор регулятору та
 - вектор помилки, котрий потрібно
мінімізувати. Матриця передаточних функцій
 являє собою не тільки сам об’єкт,
яким потрібно керувати, але й вагові функції, які додані для забезпечення
потрібної якості. Об’єкт такого роду називається узагальненим об’єктом.
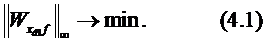
Стандартна задача побудови Н∞-оптимального
керування полягає в побудові керування U, мінімізуючого Н∞-норму
передаточної функції  замкненої
системи від входа f до виходу , тобто
Часто оптимальну задачу
замінюють субоптимальною: побудувати керування U, яке відповідає нерівності
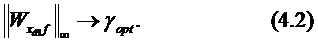
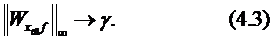
де  -
мінімальне значення зі значень
 в нерівності
Вхід-вихідне співвідношення
можна записати наступним виразом
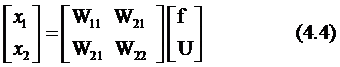
З іншого боку в часовій
області мінімальну реалізацію об’єкта можна записати у вигляді системи рівнянь
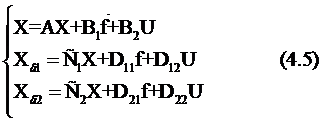
Тут X - вектор стану,  - вектор
вимірів,
 - вектор
контролюємих виходів, U - вектор керування, f - зовнішній вхід системи.
Відповідність матричної
передаточної функції мінімальній
її реалізації в просторі станів записується наступним чином:
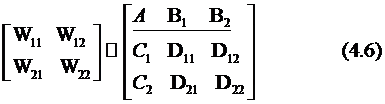
4.2 «2-Ріккаті підхід» для вирішення стандартної задачі
Опишемо метод вирішення стандартної задачі мінімізації енергії виходу, наведеної вище. Цей метод на сьогоднішній день є стандартом рішення задач Н∞-оптимізації. Використання Н∞-норми передавальної функції в якості критерію оптимальності засновано на тому факті, що ця норма - верхня грань коефіцієнта підсилення системи між 2-нормою входа та 2-нормою виходу. Тому Н∞-норма - це корінь квадратний з енергії виходу при подачі на вхід збурення з одиничною енергією. Таким чином мінімізація Н∞-норми означає мінімізацію енергії помилки для найгіршого випадку вхідного збурення.
Нехай деякий об’єкт
управління описується лінійною системою рівнянь:
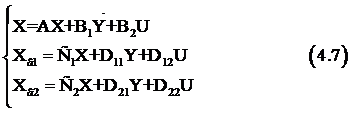
Тут X - вектор стану, - вектор
вимірів, - вектор
контролюємих виходів, U - вектор керування, Y- зовнішній вхід системи.
Припустимо, що виконуються наступні твердження:
.  є такими,
що стабілізуються і детектуються.
.  є такими,
що стабілізуються і детектуються.
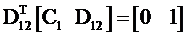
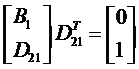 (4.8)
Тоді дійсною буде наступна теорема.
Теорема. Регулятор для системи
(4.7), який гарантую виконання нерівності
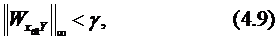
Існує тоді і тільки тоді, коли:
1.  - рішення
Узагальненого Алгебраїчного Рівняння Ріккаті Керування (англ. Generalized
Control Algebraic Equation - GCARE)
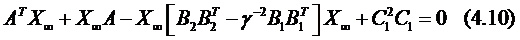
.  - рішення
Узагальненого Алгебраїчного Рівняння Ріккаті Фільтрації (англ. Generalized
Filtering Algebraic Equation - GFARE)
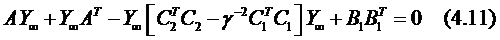
3. Спектральний радіус:
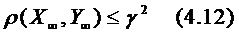
При цьому отримуємо регулятор у
формі спостерігача:
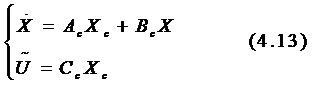
Де
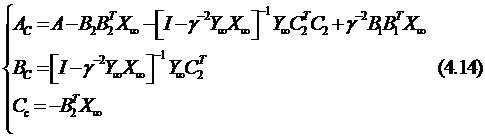
Для побудови субоптимального
регулятору застосовується ітераційна процедура по γ. На
кожному кроці вирішується субоптимальна задача , тобто визначається регулятор , для
якого:
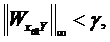
Де і - номер кроку. Потім
величина γ
зменшується,
субоптимальна задача вирішується до тих пір, поки існують невід’ємно визначені
рішення алгебраїчних рівнянь Ріккаті GCARE та GFARE і виконується умова на
обмеження спектрального радіусу. Отримане в результаті ітераційгної процедури
мінімальне значення γ, близьке до γmin з
заданим ступенем точності, а також рішення  використовуються для синтезу
робастного Н∞-субоптимального регулятору і відповідності із формулами
теореми.
Загальний вигляд алгоритму
синтезу Н∞-оптимального регулятору показана на рис. 4.2.
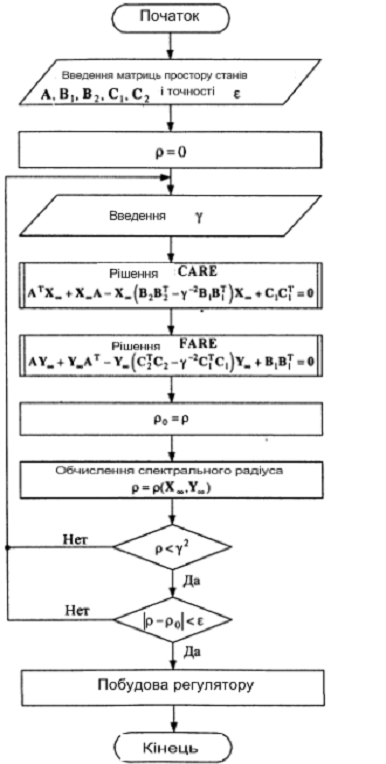
Рис. 4.2.Блок-схема алгоритму
синтезу Н∞-оптимального регулятору
5. Висновки
В даній роботі було розглянуто
поняття робастності систем управління. Було визначено завдання робастного
управління та проведений короткий аналіз методів синтезу робастних регуляторів.
Був докладно розглянутий метод синтезу за допомогою Н∞-теорії, який
отримав розвиток та поширення в останні десятиліття. Була сформована стандартна
задача даної теорії, та наведений варіант її вирішення за допомогою «2-Ріккаті
підходу».
Список літератури:
1. Поляк Б. Т., Щербаков П. С. Робастная устойчивость и управление - М.: Наука, 2002. - 303 с.
. Дорф Р. - Современные системы управления. Пер. с англ. Б. И. Копылова. - М.: Лаборатория базовых знаний, 2002. - 832 с.: ил.
. Методы классической и современной теории автоматического управления: учебник в 5-ти тт.; 2-е изд., перераб. о доп. Т.3: Синтез регуляторов систем автоматического управления/ Под ред. К. А. Пупкова, Н. Д. Егупова. - М.: Издательство МГТУ им. Н.Э. Баумана, 2004. - 616 с., ил.
. Методы классической и современной теории автоматического управления: учебник в 5-ти тт.; 2-е изд., перераб. о доп. Т.4: Методы оптимизации систем автоматического управления/ Под ред. К. А. Пупкова, Н. Д. Егупова. - М.: Издательство МГТУ им. Н.Э. Баумана, 2004. - 744с., ил.
6. Ротач В. Я. Теория автоматического управления: Учебник для вузов. - 2-е изд., перераб. и доп. - М.: Издательство МЭИ, 2004. - 400с., ил.
7. Ротач В. Я. Теория автоматического управления теплоэнергетическими процесами: Учебник для вузов. - М.: Энергоатомиздат. 1985. - 296 с.: ил.
8. Филипс Ч., Харбор Р. Системы управления с обратной связью. - М.: Лаборатория Базовых Знаний, 2001. - 616 с., ил.