Материал: OPISIS_LAB6
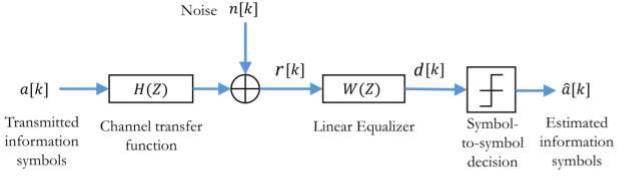
На рисунке 8.4 показано эквивалентное представление модели канала в частотной области, где частотная характеристика может быть вычислена с использованием Z-преобразования как
W z |
|
w k z-k |
|
|
(8.5) |
||
|
k |
|
|
Линейный эквалайзер — это самый простой тип эквалайзера, который пытается инвертировать передаточную функцию канала H(z) и фильтрует полученные символы с инвертированным ответом. Впоследствии, используя устройство посимвольного принятия решения, отфильтрованные выходные сигналы эквалайзера используются для оценки информационных символов.
Структура линейного эквалайзера может быть типа КИХ или БИХ. Вес отводов эквалайзера рассчитывается на основе критерия оптимизации. Мы сосредоточимся на критериях нулевого принуждения (ZF) и минимальной среднеквадратичной ошибки (MMSE).
Рисунок 8.4 − Эквивалентная модель канала в частотной области с линейным эквалайзером
8.4 Эквалайзер с принудительной установкой нуля
Эквалайзер с принудительной установкой нуля (ZF) назван так потому, что
он устанавливает остаточный ISI на выходе эквалайзера до нуля.
Оптимальный эквалайзер с нулевым форсированием достигает идеального
выравнивания, |
форсируя |
остаточный |
ISI в |
моменты дискретизации kT , за |
исключением |
k 0 . Эта |
цель может |
быть |
достигнута, если мы допустим |
эквалайзер со структурой с бесконечной импульсной характеристикой (БИХ). В
большинстве практических приложений передаточная функция канала H z
может быть аппроксимирована фильтром с конечным откликом (КИХ), и,
следовательно, его идеальным уравнительным аналогом W z будет БИХ-фильтр.
1 |
|
|
|
W z |
|
|
(8.6) |
H z |
|||
В результате итоговая общая передаточная функция, обозначенная Q z , |
|||
определяется как |
|
||
Q z H z W z 1 |
(8.7) |
||
В противном случае во временной области решение с нулевым принуждением заставляет общий отклик обнуляться во всех положениях, кроме положения в k0 , где его значение равно дельта-функции Дирака.
q[k] h[k] w[k] [k k0 |
1, |
for k k0 |
|
] |
for k k0 |
(8.8) |
|
|
0, |
|
Для практического применения из-за присущей им стабильности и лучшей иммунизации против эффектов слов конечной длины, FIR-фильтры предпочтительнее, чем IIR-фильтры. Реализация эквалайзера с нулевым форсированием в качестве КИХ-фильтра означала бы наложение причинно-
следственной связи и ограничение длины на фильтр эквалайзера, передаточная функция которого принимает форму
W z |
N 1 |
|
-k |
|
|
w k z |
|
(8.9) |
|
|
k 0 |
|
|
|
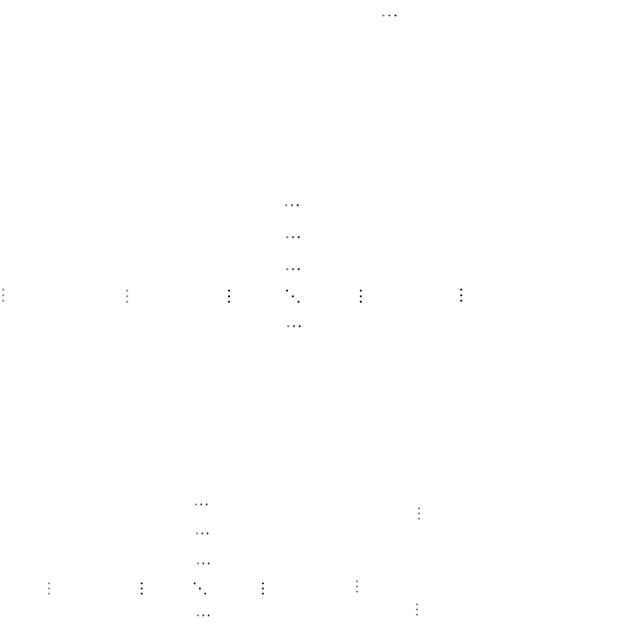
Учитывая импульсную характеристику канала длиной L и эквалайзерный фильтр длиной N, решение с нулевым форсированием в уравнении 8.8 может быть выражено следующим образом.
|
|
|
q[k] h[k] w[k] h[i]w[k i] [k ko ], |
k 0,... , L N 2 |
(8.10) |
i |
|
|
Проще говоря, с решением с нулевым форсированием общая импульсная |
||
характеристика принимает следующую форму. |
|
|
q[k] h[k] w[k] [k ko ] [0,0, ,0,1,0, , 0,0] |
(8.11) |
|
где q[k] 1 в позиции k0. Сумма свертки последовательности конечной длины h
длины L и причинной последовательности конечной длины w длины N может быть выражена в матричной форме как
q
q 0 |
|
|
|
|
|
|
|
|
|||
|
|||
q 1 |
|
||
|
|
||
q 2 |
|
||
|
|||
|
|||
|
|
||
|
|
||
|
|
||
|
|
||
|
h |
||
L N 2 |
|||
|
|
|
|
|
|
|
|
h 0 h 1
h2
L N 2
h[ 1]
h 0 h 1
h L N 3
h |
N 1 |
|
|
|
w 0 |
|
|
|
||||
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
w 1 |
|
|
|||||
|
|
|
|
|
|
|
|
|
||||
h |
|
N 2 |
|
|
|
|
|
|
|
|
|
|
h |
N 3 |
|
|
|
w 2 |
|
|
|
||||
|
|
(8.12) |
||||||||||
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
h L 1 |
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
w N 1 |
|
|
|||
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
Очевидно, решение с нулевым воздействием в уравнении 8.8 может быть выражено в матричной форме как
h
h 0 h 1
h2
L N 2
h[ 1] |
h |
N 1 |
|
|
|
w 0 |
|
|
|
0 |
|
|||||||||
|
|
|
|
|
|
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
h |
|
N 2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
h |
0 |
|
|
|
w 1 |
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
0 |
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
h 1 |
h |
N 3 |
|
|
|
w 2 |
|
|
|
1 |
|
|
||||||||
|
|
|
|
|||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
(8.13) |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
0 |
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
h L N 3 |
h L 1 |
|
|
|
|
w |
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
N 1 |
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
0 |
|
|
H w k0
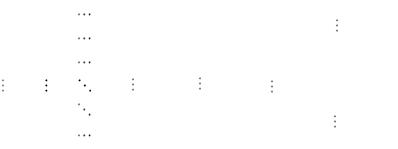
Если мы предположим причинность импульсной характеристики канала, h[k] 0 для k 0 и если L выбрано достаточно большим, h[k] 0 выполняется для k L . Тогда решение с нулевым воздействием может быть упрощено как
h 0 |
|
0 |
|
|
0 |
||||
|
|
|
|
|
|
|
|||
h 1 |
|
h |
|
0 |
|
0 |
|||
|
|
|
|
|
|
|
|
||
h |
|
|
|
||||||
|
2 |
|
h 1 |
|
0 |
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
0 |
|
|
0 |
|
|
h L 1 |
||
|
|
|
|
|
|
|
|
|
|
|
0 |
|
|
0 |
|
|
0 |
||
|
|
|
|
|
|
|
|
|
|
|
|
0 |
|
|
|
w 0 |
|
0 |
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
||
|
|
0 |
|
|
|
|
|
|
||
|
|
|
|
|
|
w 1 |
|
|
||
|
|
|
|
|
w 2 |
|
0 |
|
||
|
|
0 |
|
|
|
|||||
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
(8.14) |
||||
|
|
|
|
|
|
|
1 |
|
||
|
|
|
|
|
|
|
|
0 |
|
|
|
|
|
|
|
|
|
||||
|
|
0 |
|
w N 2 |
|
|
||||
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
h |
|
|
|
|
|
|||||
|
L 1 |
|
w N 1 |
|
|
|||||
|
|
|
|
|
|
|
|
0 |
|
|
который может быть выражен через матрицу Теплица (см. главу 1, раздел 1.7),
H T h
T h w k |
0 |
(8.15) |
H w k |
|
|
0 |
|
|
Если предполагается, что эквалайзер с нулевым форсированием идеально компенсирует импульсную характеристику канала, выход эквалайзера будет дельта-функцией Дирака, которая задерживается определенными символами из-за задержки эквалайзера (k0). В матричной форме это условие представлено как
H w k |
(8.16) |
0
где H - прямоугольная матрица канала, как определено в уравнениях 8.13 и 8.15, w
- вектор-столбец, содержащий веса отводов эквалайзера, а k0 - вектор-столбец,
представляющий дельта-функцию Дирака, со всеми элементами, равными нулю, за исключением элемента единицы в (k0) -я позиция. Положение элемента единицы в матрице k0 определяет задержку эквалайзера ( k0 ). Задержка эквалайзера допускает сквозную системную задержку. Без задержки эквалайзера было бы
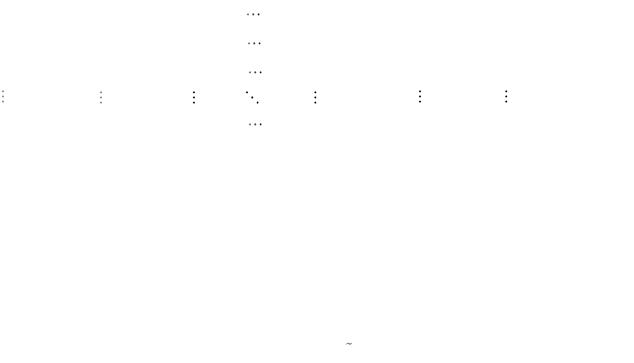
трудно компенсировать эффективную задержку канала с помощью причинного эквалайзера FIR.
Повышение шума Исходя из данной модели канала с дискретным временем (рисунок 8.3),
полученная последовательность r может быть вычислена как сумма свертки входной последовательности a длины N и импульсной характеристики канала h
длины L.
r |
|
k |
|
h |
k |
|
a |
k |
|
n |
k |
|
|
|
h i a |
k i |
|
n |
k |
|
k 0,1,..., L N 2 |
(8.22) |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
i
Следуя выводам, аналогичным уравнениям 8.10 и 8.12, сумма свертки может быть выражена в матричной форме как
r
r 0 |
|
|
h 0 |
|
|
|
|
h 1 |
|
r 1 |
|
|||
|
|
|
|
|
r 2 |
|
h 2 |
||
|
||||
|
||||
|
|
|
||
|
|
|
||
|
|
|
||
|
|
|
||
|
h L N 2 |
|||
L N 2 |
||||
|
|
|
|
|
|
|
|
|
|
h[ 1]
h 0 h 1
h L N 3
h |
N 1 |
|
|
|
a 0 |
|
|
|
n 0 |
|
||||||||
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
a 1 |
|
|
|
n 1 |
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
h |
|
N 2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
h |
N 3 |
|
|
|
|
a 2 |
|
|
|
n 2 |
(8.23) |
|||||||
|
|
|
||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
h L 1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
a N 1 |
|
|
|
n N 1 |
|
|
|||||
|
|
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
r H a n |
(8.24) |
Если используется линейный эквалайзер с нулевым форсированием,
получение выходного сигнала эквалайзера эквивалентно применению псевдообратной матрицы H † к вектору принятой сигнальной последовательности r
H †r H † H a H †n a n |
(8.25) |
Это приводит к тому, что аддитивный белый гауссовский шум становится цветным, что затрудняет оптимальное обнаружение.
Имитационная модель эквалайзера ZF показана на рисунке 8.3.
Имитационная модель включает в себя общую импульсную характеристику h t