Материал: Новые технологии в машиностроении. сборник научных трудов Всероссийской научно-технической конференции. Смоленцев Е.В., Смоленцев В.П
УДК679.7.022.8
В. А. Лебедев, В.В. Иванов, Г.В. Демин
ОСОБЕННОСТИ НАНЕСЕНИЯ ТВЕРДОСМАЗОЧНЫХ ПОКРЫТИЙ МАГНИТОДИНАМИЧЕСКИМ МЕТОДОМ
В статье представлена сущность магнитодинамического метола нанесения твердосмазочного покрытия на поверхность деталей и средства его реализации; раскрыт механизм формирования покрытий в условиях вращающегося электромагнитного поля
Ключевые слова: твердосмазочное покрытие, магнитодинамический метод, вращающееся электромагнитное поле, ферромагнитный индентор
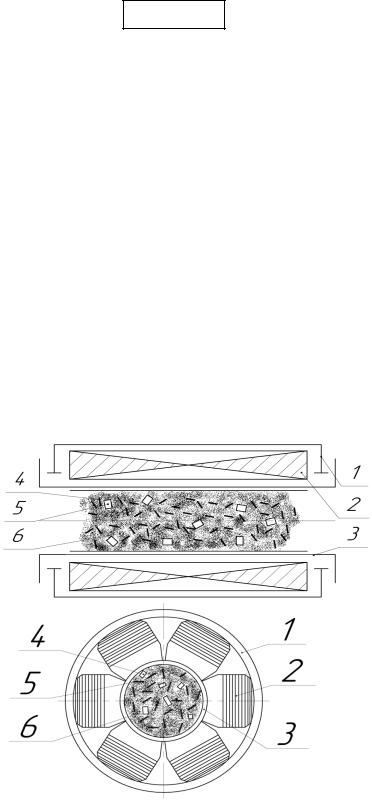
Основным технологическим оборудованием, позволяющим реализовать магнитодинамический способ очистки и обработки материалов является устройства с вращающимся электромагнитным полем [1]. Показано, что если ферромагнитные неравноосные инденторы поместить во вращающееся электромагнитное поле достаточной напряженности, то они приходят в сложное, хаотичное движение, создавая своеобразный магнитовибрирущий слой (МВС) [2], вращающийся с определенной угловой скоростью (рис.1) и обладают высокими энергетическими возможностями.
Рис.1. Схема магнитодинамического способа нанесения покрытий: 1 – корпус; 2 – индуктор; 3 – рабочее пространство; 4 – инденторы; 5 – обрабатываемые детали, 5 – среда покрытия
30
Вносимые в рабочую зону устройства с вращающимся электромагнитным полем частицы среды покрытия 5, которые по своей природе не обладают магнитными свойствами, под воздействием магнитовибрирующего слоя переходят во взвешенное хаотичное состояние, захватываются инденторами и переносятся на поверхность обрабатываемого изделия путем ударного импульсного их внедрения. В результате на поверхности образуется равномерный слой твердосмазочного покрытия.
Технологический эффект и технологические возможности нанесения покрытия в устройствах с вращающимся электромагнитным полем зависят от индукции магнитного поля, энергетического состояния магнитовибрирующего слоя и формирующих его ферромагнитных инденторов, формы и размеров рабочей зоны устройства, массоразмерного соотношения ферромагнитных инденторов и среды покрытия загружаемых в рабочую зону устройства.
Технологические возможности устройства с вращающимся электромагнитным полем позволяют осуществлять процесс нанесения твердосмазочных покрытий как на внутренние, так и наружные поверхности изготовленных из парамагнитных материалов деталей. В процессе обработки детали могут находиться в рабочей зоне устройства или в свободном состоянии (рис.1) или в закреплённом относительно магнитовибрирующего слоя или осуществлять относительное осевое перемещение воль рабочей зоны устройства.
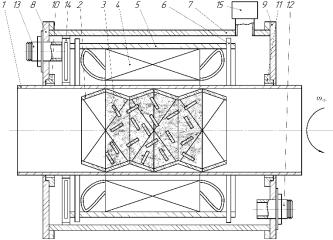
По форме рабочей зоны различают устройства с цилиндрической рабочей камерой рис.1 и винтообразной. Винтообразное исполнение рабочей зоны устройства позволяет активизировать процесс перехода частиц твердосмазочного материла покрытия, не обладающего магнитными свойствами, во взвешенное псевдоожжиженное состояние и как следствие интенсифицировать процесс нанесения покрытия. Общий вид устройства с вращающимся электромагнитным полем, рабочая зона которых выполнена в виде винтового ротора приведена на рис. 2.
Рис. 2. Общий видустройства с вращающимся электромагнитным полем и винтообразной рабочей камерой
31
Как показано на рис.2, устройство содержит реакционную камеру в виде трубы 1 из немагнитного материала, в рабочей зоне которой расположен выполненный из немагнитных материалов секционный винтовой ротор 2, в него загружаются инденторы и среда покрытия 3. Труба 1 с зазором размещена в осевом канале индуктора 4. Для фиксирования трубы 1 в осевом канале обечайки 5 внутри которого располагается индуктор 4 используются установочные винты 6. Закреплённый индуктор и все элементы фиксации заключены в кожух 7, соединенный с крышками 8, 9 имеющих уплотнения 10 и 11. На крышке 8 есть патрубок 13 подвода среды сообщенным с коллектором 14. Крышка 9 снабжена патрубком 12 для отвода охлаждающей среды. Между обечайкой 5 и кожухом 7 образован кольцевой зазор. Стенка коллектора 14, обращенная к индуктору 4, имеет кольцевую проточку, в которой плотно установлен торец обечайки 5. По обе стороны проточки выполнены отверстия для прохода среды, в зазоры. Питание индуктора 4 производят через токоввод (не показан), энергия к которому поступает от блока управления (не показан). Регулирование мощности производят в блоке управления по принятой системе. При монтаже устройства штампованные пластины электротехнической стали запрессовывают в обечайку 5 из немагнитного материала по типу статоров асинхронных двигателей, а катушки (обмотки) размещают в пазах пластин. Применение обечайки 5 из железа допустимо, но при этом несколько ухудшаются электрические параметры аппарата. В осевой канал индуктора 4 вводят и центрируют трубу (реакционную камеру) 1, затем индуктор с трубой и коллектор 14 устанавливают в трубчатом кожухе 7 при помощи торцевых крышек 8 и 9 (фланцев) с уплотнениями 10 и 11. При этом формируются два кольцевых цилиндрических канала: между стенкой кожуха 7 и обечайкой 5 и между трубой 1 и стенкой канала индуктора 4.
Винтовой ротор 2 выполнен из секций, собранных из прямоугольников с образованием по периметру направленных навстречу друг другу ломаных винтовых линий с одинаковым шагом.
Устройство работает следующим образом. Включают систему охлаждения. При этом охлаждающая среда через патрубок 12 поступает через отверстия в коллекторе 14 заполняя зазоры, равномерно омывая индуктор 4 и трубу 1 и выводится из аппарата через патрубок 12. Затем подают энергию и устанавливают заданную нагрузку, после чего в трубу 1 подают продукт (материал). Так как винтовой ротор 2 снабжен по периметру плоскими элементами, смонтированными под углом, в нем создаются потоки ферромагнитных частиц, направленные один навстречу другому с максимально возможной энергоемкостью соударений. При этом, так как площадь и форма поперечного сечения вставки изменяется не только в каждом поперечном сечении, но и по всей ее длине от загрузки к выгрузке, то интенсифицируется процесс смешивания и взаимодействия ферромагнитных частиц, расширяются технологические возможности. Причём так как поперечное проходное сечение вставки имеет форму многоугольника, площадь которого по длине многократно меняется от загрузки к вы-
32
грузке, обеспечивая периодическое поджатие масс ферромагнитных частиц, увеличивая интенсивность их смешивания и энергоемкость соударений, расширяются технологические возможности [4,5].
Технико-экономические преимущества устройств с вращающимся электромагнитным полем и винтообразной рабочей камерой возникают за счет повышения производительности процесса нанесения покрытий и расширения технологических возможностей, обусловленных увеличением интенсивности смешивания и энергоемкости соударений ферромагнитных частиц друг с другом и с обрабатываемым материалов, а также тем, что частота движения ферромагнитных частиц в предлагаемом устройстве увеличивается и определяется не только частотой электромагнитного вращающегося поля, но и количеством плоских элементов (граней) в каждой секции винтового ротора.
Основным энергетическим фактором магнитодинамического метода, оказывающим комплексное воздействие на весь процесс нанесения покрытия, является неоднородное вращающееся электромагнитное поле, от напряжённости и градиента, индукции которого зависит эффективность протекания процесса.
Качество наносимого на поверхность детали твердосмазочного покрытия главным образом определяется его адгезионными и когезионными характеристиками, которые обусловлены силами межмолекулярного взаимодействия, как
вкристаллической структуре среды покрытия, так и в детали и зависят от степени их сближения [6]. Для максимального сближения среды покрытия и металла на макро/ нано уровне и как следствие адгезионной прочности покрытия возможно с помощью применения высокого внешнего локального силового воздействия, которое позволит, осуществить ни только пластическую деформацию поверхности металла, но и внедрение в неё мелкодисперсных частиц технологической среды покрытия. В этом плане магнитодинамический метод по сравнению с вибрационным методом имеет достаточно широкие преимущества из-за сопровождающих его эффективную реализацию физических явлений и процессов: магнитных, тепловых, структурно-фазовых, магнитострикционных, механических.
Ключевым рабочим элементом метода, непосредственно осуществляющим технологический эффект нанесения покрытия на поверхность, выступают инденторы, обладающие ферромагнитными свойствами и имеющие цилиндрическую форму. Энергетическое состояние инденторов и кинетика их движения
врабочей зоне устройства определяется топологией и характеристиками вращающегося электромагнитного поля, а также формой рабочей зоны устройства.
Формирующийся из инденторов магнитовибрирующий слой позволяет перевести технологическую среду покрытия, состоящую из мелкодисперсных частиц, не обладающих магнитными свойствами, из состояния покоя в псевдоожжиженное состояние. Находясь в этом состоянии частицы технологической среды покрытия при попадании между двумя соударяющимися инденторами подвергаются дальнейшему измельчению, а при попадании между индентором
33
соударяющимся с обрабатываемой поверхность вдавливаются в неё и тем самым формируют покрытие.
Процесс внедрения частиц технологической среды покрытия в поверхность металла сопровождается пластической деформацией, в результате чего происходит модификация поверхностного слоя, обусловленная структурнофазовыми превращениями, изменяются его геометрические и физикомеханические параметры. Кроме того следует подчеркнуть, что на эффективность этих процессов формирования покрытия в условиях неоднородного магнитного поля существенное влияние оказывают тепловые эффекты, способствующие возрастанию скорости движения молекул в локальной зоне контактного взаимодействия, а также магнитострикционные процессы, связанные с изменением взаимосвязей между атомами в кристаллической решетке, свойственное всем материалам, характеризующее изменение состояния намагниченности тела, его объёма и линейных размеров.
Литература
1.Кочубей А.А. Упрочнение длинномерных деталей во вращающемся электромагнитном поле/ А.А. Кочубей, В.А. Лебедев, Ю.М. Вернигоров и др. – Ростов-на-Дону: ДГТУ, 2018. – 135 с.
2.Лебедев В.А., Вернигоров Ю.М., Кочубей А.А. Сущность и закономерности динамики процесса обработки ферромагнитными гранулированными средами во вращающемся электромагнитном поле / Прогрессивные технологии
исистемы машиностроения. Донецкий национальный технический университет (Донецк) 2016. № 1 (52). С. 84-91.
4.Пат. № 2614009, Российская Федерация, МПК В01F 13/08. Аппарат вихревого слоя / Г.В. Серга, А.А. Кочубей, В.А. Лебедев; Федеральное государственное бюджетное образовательное учреждение высшего образования «Кубанский государственный аграрный университет». ‒ № 2015153707; заявл. 14.12.2015; опубл. 22.03.2017, Бюл. № 9.
5.Пат. № 2618568, Российская Федерация, МПК В01F 13/08. Аппарат трубный вихревого слоя / Г.В. Серга, А.А. Кочубей, В.А. Лебедев; Федеральное государственное бюджетное образовательное учреждение высшего образования «Кубанский государственный аграрный университет». ‒ № 2016108190; заявл. 09.03.2016; опубл. 04.05.2017, Бюл. № 13.
6.Иванов В.В. Основы вибрационных химико-механических методов нанесении покрытий: моногр. / Иванов В.В.; Дон. гос. техн. ун-т. Ростов-на- Дону, : ДГТУ, 2019.С.205.
Донской государственный технический университет г. Ростов-на-Дону, Россия
34