Курсовая работа (т): Характеристики асинхронного двигателя
С2 (идеальный холостой
ход), 
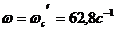 .
. часть характеристики
В4 - А4 проводится паралельно отрезку В1 - естественной
механической характеристики -В1- С1 (характеристика
«2»), построенной по формуле Клосса-Чекунова.
График этой механической
характеристика обозначен на рис. 1 цифрой «5».
. Расчет и построение
естественной электромеханической характеристики двигателя
Задание:
Каталожные данные двигателя приведены выше.
Расчет
. Электромеханическая характеристика асинхронного двигателя - это зависимость угловой скорости ротора от тока обмотки статора, т.е. ω(I).
Электромеханические характеристики асинхронных двигателей используются в теории и при решении задач, например, при проверке двигателя на нагрев методом эквивалентного тока.
. В чистом виде уравнение электромеханической характеристики ω(I) имеет сложное выражение, неудобное для анализа, а тем более для расчета и построения её графика. Поэтому на практике для расчета параметров точек электромеханической характеристики поступают таким образом: задаются значениями скольжения от s = 0 (режим идеального холостого хода) до s = 1 (режим пуска) и подставляют эти значения одновременно в две формулы:
а) формулу В.А. Шубенко,
представляющую собой зависимость тока обмотки статора от скольжения  (s)
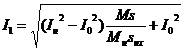 ,
где: -
ток обмотки статора, соответствующий скольжению s и моменту М;
 и
 -
номинальные значения тока статора и момента двигателя;
 - скольжение ротора на
расчетной
 -
характеристике, соответствующей номинальному моменту;
 - ток холостого хода,
равный
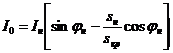 .
В данном случае ток
холостого хода
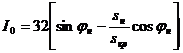 =32
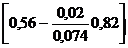 =
10,82 А,
где 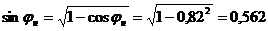 ≈
0,56
б) формулу угловой
скорости ротора, которая для данного случая имеет вид
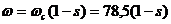
. для упрощения расчета
следует воспользоваться ранее полученными данными (таблицы 2 и 3), в которых
для каждого из принятых значений скольжения от s = 0 до s = 1 уже найдены
значения момента двигателя М и угловой скорости ω.
= 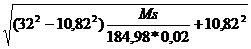 .
рассчитанные по приведенной выше формуле значения тока приведены в таблице 2.
При этом, на участке s =
0…0,115 в формулу тока надо подставлять значения момента М из таблицы 3, а на
участке s = 0,13…1,0 - из таблицы 2.
Таблица 4
|
s |
I, А |
|
0 |
10,81989 |
|
0,02 |
32,4271 |
|
0,074 |
91,08246 |
|
0,13 |
106,7997 |
|
0,15 |
113,8531 |
|
0,2 |
129,047 |
|
0,25 |
141,6616 |
|
0,35 |
161,6511 |
|
0,5 |
183,2986 |
|
0,7 |
204,0642 |
|
0,85 |
218,0238 |
|
1 |
233,8211 |
График электромеханической характеристики изображен на рис. 2.
5. Значение пускового
тока  =
233,8 А отличается от значения = 208 А, найденного в
пп. 10 п. «Расчет исходных данных двигателя», что объясняется неточностью
расчета (принятая точность - до двух знаков после запятой).
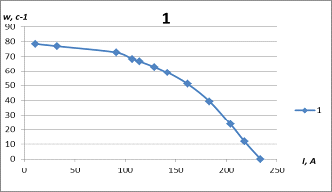
Рис. 2. Естественная
электромеханическая характеристика асинхронного двигателя типа 4А180М8 ОМ2
Выводы
При снижении напряжения на зажимах асинхронного электродвигателя на 15 % момент снижается на 25 %. Двигатель может не запуститься или остановиться. При снижении напряжения увеличивается потребляемый от сети ток, что влечёт разогрев обмоток и снижение срока службы двигателя. При длительной работе на пониженном на 10% напряжении срок службы электродвигателя снижается вдвое. При повышении напряжения на 1 % увеличивается потребляемая двигателем реактивная мощность на 3...7 %. Снижается эффективность работы привода и сети
При изменении напряжения
изменяется механическая характеристика АД - зависимость его вращающего момента
М от скольжения s или частоты вращения (рис.4.1). С достаточной точностью можно
считать, что вращающий момент двигателя пропорционален квадрату напряжения на
его выводах. При снижении напряжения уменьшается вращающий момент и частота
вращения ротора двигателя, так как увеличивается его скольжение. Снижение
частоты вращения зависит также от закона изменения момента сопротивления Mc (на
рис 4.1 Mc принят постоянным) и от загрузки двигателя. Зависимость частоты
вращения ротора двигателя от напряжения можно выразить:
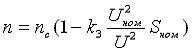
где  -
синхронная частота вращения;
 - коэффициент загрузки
двигателя;
 ,
 -
номинальные значения напряжения и скольжения соответственно.
Из формулы (4.1) видно, что при малых загрузках двигателя частота вращения ротора будет больше номинальной частоты вращения (при номинальной загрузке двигателя). В таких случаях понижения напряжения не приводят к уменьшению производительности технологического оборудования, так как снижения частоты вращения двигателей ниже номинальной не происходит.
Для двигателей, работающих с полной нагрузкой, понижение напряжения приводит к уменьшению частоты вращения. Если производительность механизмов зависит от частоты вращения двигателя, то на выводах таких двигателей рекомендуется поддерживать напряжение не ниже номинального. При значительном снижении напряжения на выводах двигателей, работающих с полной нагрузкой, момент сопротивления механизма может превысить вращающий момент, что приводит к “опрокидыванию” двигателя, т.е. к его остановке. Во избежание повреждений двигатель необходимо отключить от сети.
Снижение напряжения ухудшает и условия пуска двигателя, так как при этом уменьшается его пусковой момент.
Практический интерес представляет зависимость потребляемой двигателем активной и реактивной мощности от напряжения на его выводах.
В случае снижения напряжения на зажимах двигателя реактивная мощность намагничивания уменьшается (на 2 - 3 % при снижении напряжения на 1 %), при той же потребляемой мощности увеличивается ток двигателя, что вызывает перегрев изоляции.
Если двигатель длительно
работает при пониженном напряжении, то из-за ускоренного износа изоляции срок
службы двигателя уменьшается. Приближенно срок службы изоляции Т можно
определить по формуле:
 (4.2)
где  -
срок службы изоляции двигателя при номинальном напряжении и номинальной
нагрузке;- коэффициент, зависящий от значения и знака отклонения напряжения, а
также от коэффициента загрузки двигателя и равный:
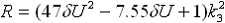 ,
при - 0,2 <  <0;
(4.3)
 при 0,2 ≥ >
0; (4.4).
Снижение напряжения приводит также к заметному росту реактивной мощности, теряемой в реактивных сопротивлениях рассеяния линий, трансформаторов и АД.
Повышение напряжения на выводах двигателя приводит к увеличению потребляемой ими реактивной мощности. При этом удельное потребление реактивной мощности растет с уменьшением коэффициента загрузки двигателя. В среднем на каждый процент повышения напряжения потребляемая реактивная мощность увеличивается на 3 % и более (в основном за счет увеличения тока холостого хода двигателя), что в свою очередь приводит к увеличению потерь активной мощности в элементах электрической сети.
Рассмотрим случай, когда двигатель с постоянным моментом сопротивления на валу питается при номинальном напряжении от сети с частотой меньше номинальной. Уменьшение частоты вызовет увеличение магнитного потока и увеличение вращающего момента. Поскольку момент сопротивления остается постоянным, скольжение уменьшится так, чтобы сохранилось равновесие между вращающим моментом двигателя при пониженной частоте и моментом сопротивления. Вследствие увеличения потока уменьшится ток ротора, а ток холостого хода увеличится. Ток статора может увеличиться или уменьшиться, так же как для случая повышения напряжения. Таким образом, понижение частоты практически равнозначно увеличению напряжения.
Следовательно, если при
понижении частоты соответственно уменьшить напряжение, то магнитный поток, а
следовательно, и токи холостого хода, ротора и статора останутся такими же, как
и при нормальной работе. При этом будет иметь место некоторое изменение потерь
в стали, а следовательно, и активной составляющей тока холостого хода. Эти
изменения практически не скажутся на токе статора. Однако существенным отличием
от рассмотренных выше двух режимов будет значительное изменение угловой
скорости ротора, практически пропорциональной частоте статора.
Литература
1.Чекунов К.А. Судовые электроприводы и электродвижение судов: Учебник. 4-е изд., перераб. и доп. - Л., Судостроение, 1986. - 352 с., ил. 214
. Хализев Г.П. Электрический привод. М., «Высш. шк.», 1987. 256 с., ил.
. Головин Ю.К. Судовые электрические приводы. М., Транспорт, 1991. - 376 с.
. Васин В.М. Электрический привод. М., «Высш. шк.». - 1991. 231 с., ил.
. Миронов В.В. Теория электропривода. Конспект лекций. - Херсон. Издательство ХГМИ, 2008. - 368 с., с ил.
. Усатенко С.Т., Каченюк Т.К., Терехова М.В. “Выполнение электрических схем по ЕСКД”, М., Издательство стандартов, 1989 г.;
. Правила классификации и постройки морских и речных судов (Правила Регистра), 2008 г.;
. Правила технической эксплуатации морских и речных судов. Электрооборудование (Кодекс нормативных документов, раздел 3, КНДЗ 31.2.002.07-96).
. Бабаев АМ., Ягодкин В.Я. Автоматизированные судовые электроприводы. М.: Транспорт, 1986. - 448 с.
. Камнев В.Н. «Чтение схем и чертежей электроустановок», М., В.Ш.,
1990 г.;